

国产气动夹爪,大批量自动化产线高可靠末端抓取单元
在机器人末端执行器体系当中,气动夹爪是工业自动化领域应用基数的抓取部件,凭借结构简单、出力充足、响应迅速、本体成本低的综合优势,广泛落地于大批量标准化生产工位。很长一段时间,中高端气动夹爪市场被海外品牌占据,采购价格居高不下,备件供货周期漫长,售后响应不够及时。随着国内自动化产业链快速发展,国产高品质气动夹爪持续优化缸体材质、密封组件与导轨导向结构,性能对标进口,拒绝品牌溢价,为制造企业提供高性价比国产化替代解决方案。
2026-09-07
电动夹爪:赋能工业自动化的智能末端触手
在工业自动化、机器人作业的全流程中,末端执行器是决定作业精度、效率与安全性的核心部件,而电动夹爪作为替代传统气动夹爪的新一代智能抓取设备,已然成为柔性生产、精密制造、智能物流的核心标配。作为机器人的“智能手指”,电动夹爪彻底摆脱了传统气动夹持设备对气源的依赖,凭借精准可控、柔性适配、洁净低耗的核心优势,破解了传统夹持设备精度差、噪音大、污染高、调试繁琐的行业痛点,广泛应用于3C电子、半导体、新能源、医疗、仓储物流等诸多领域,推动制造业从机械化自动化向智能化柔性化升级。
2026-09-06
2026年电动快换:机器人末端全自动换型,柔性智造核心枢纽
现代制造业进入多品种、小批量、高频换产的柔性生产时代,传统机器人固定工装模式弊端凸显。人工拆装夹具耗时久、重复定位精度差,换型结束后还需要重新标定调试,严重拉低设备稼动率;传统气动快换依赖整套气源系统,管线繁杂、易漏气漏油,存在洁净污染风险,无法适配高端精密与无人化工况。电动快换装置作为纯电驱智能化末端切换核心部件,彻底摆脱压缩空气束缚,为机器人末端工具自动化切换提供全新国产化解决方案,加速国内智能制造产线升级落地。
2026-09-05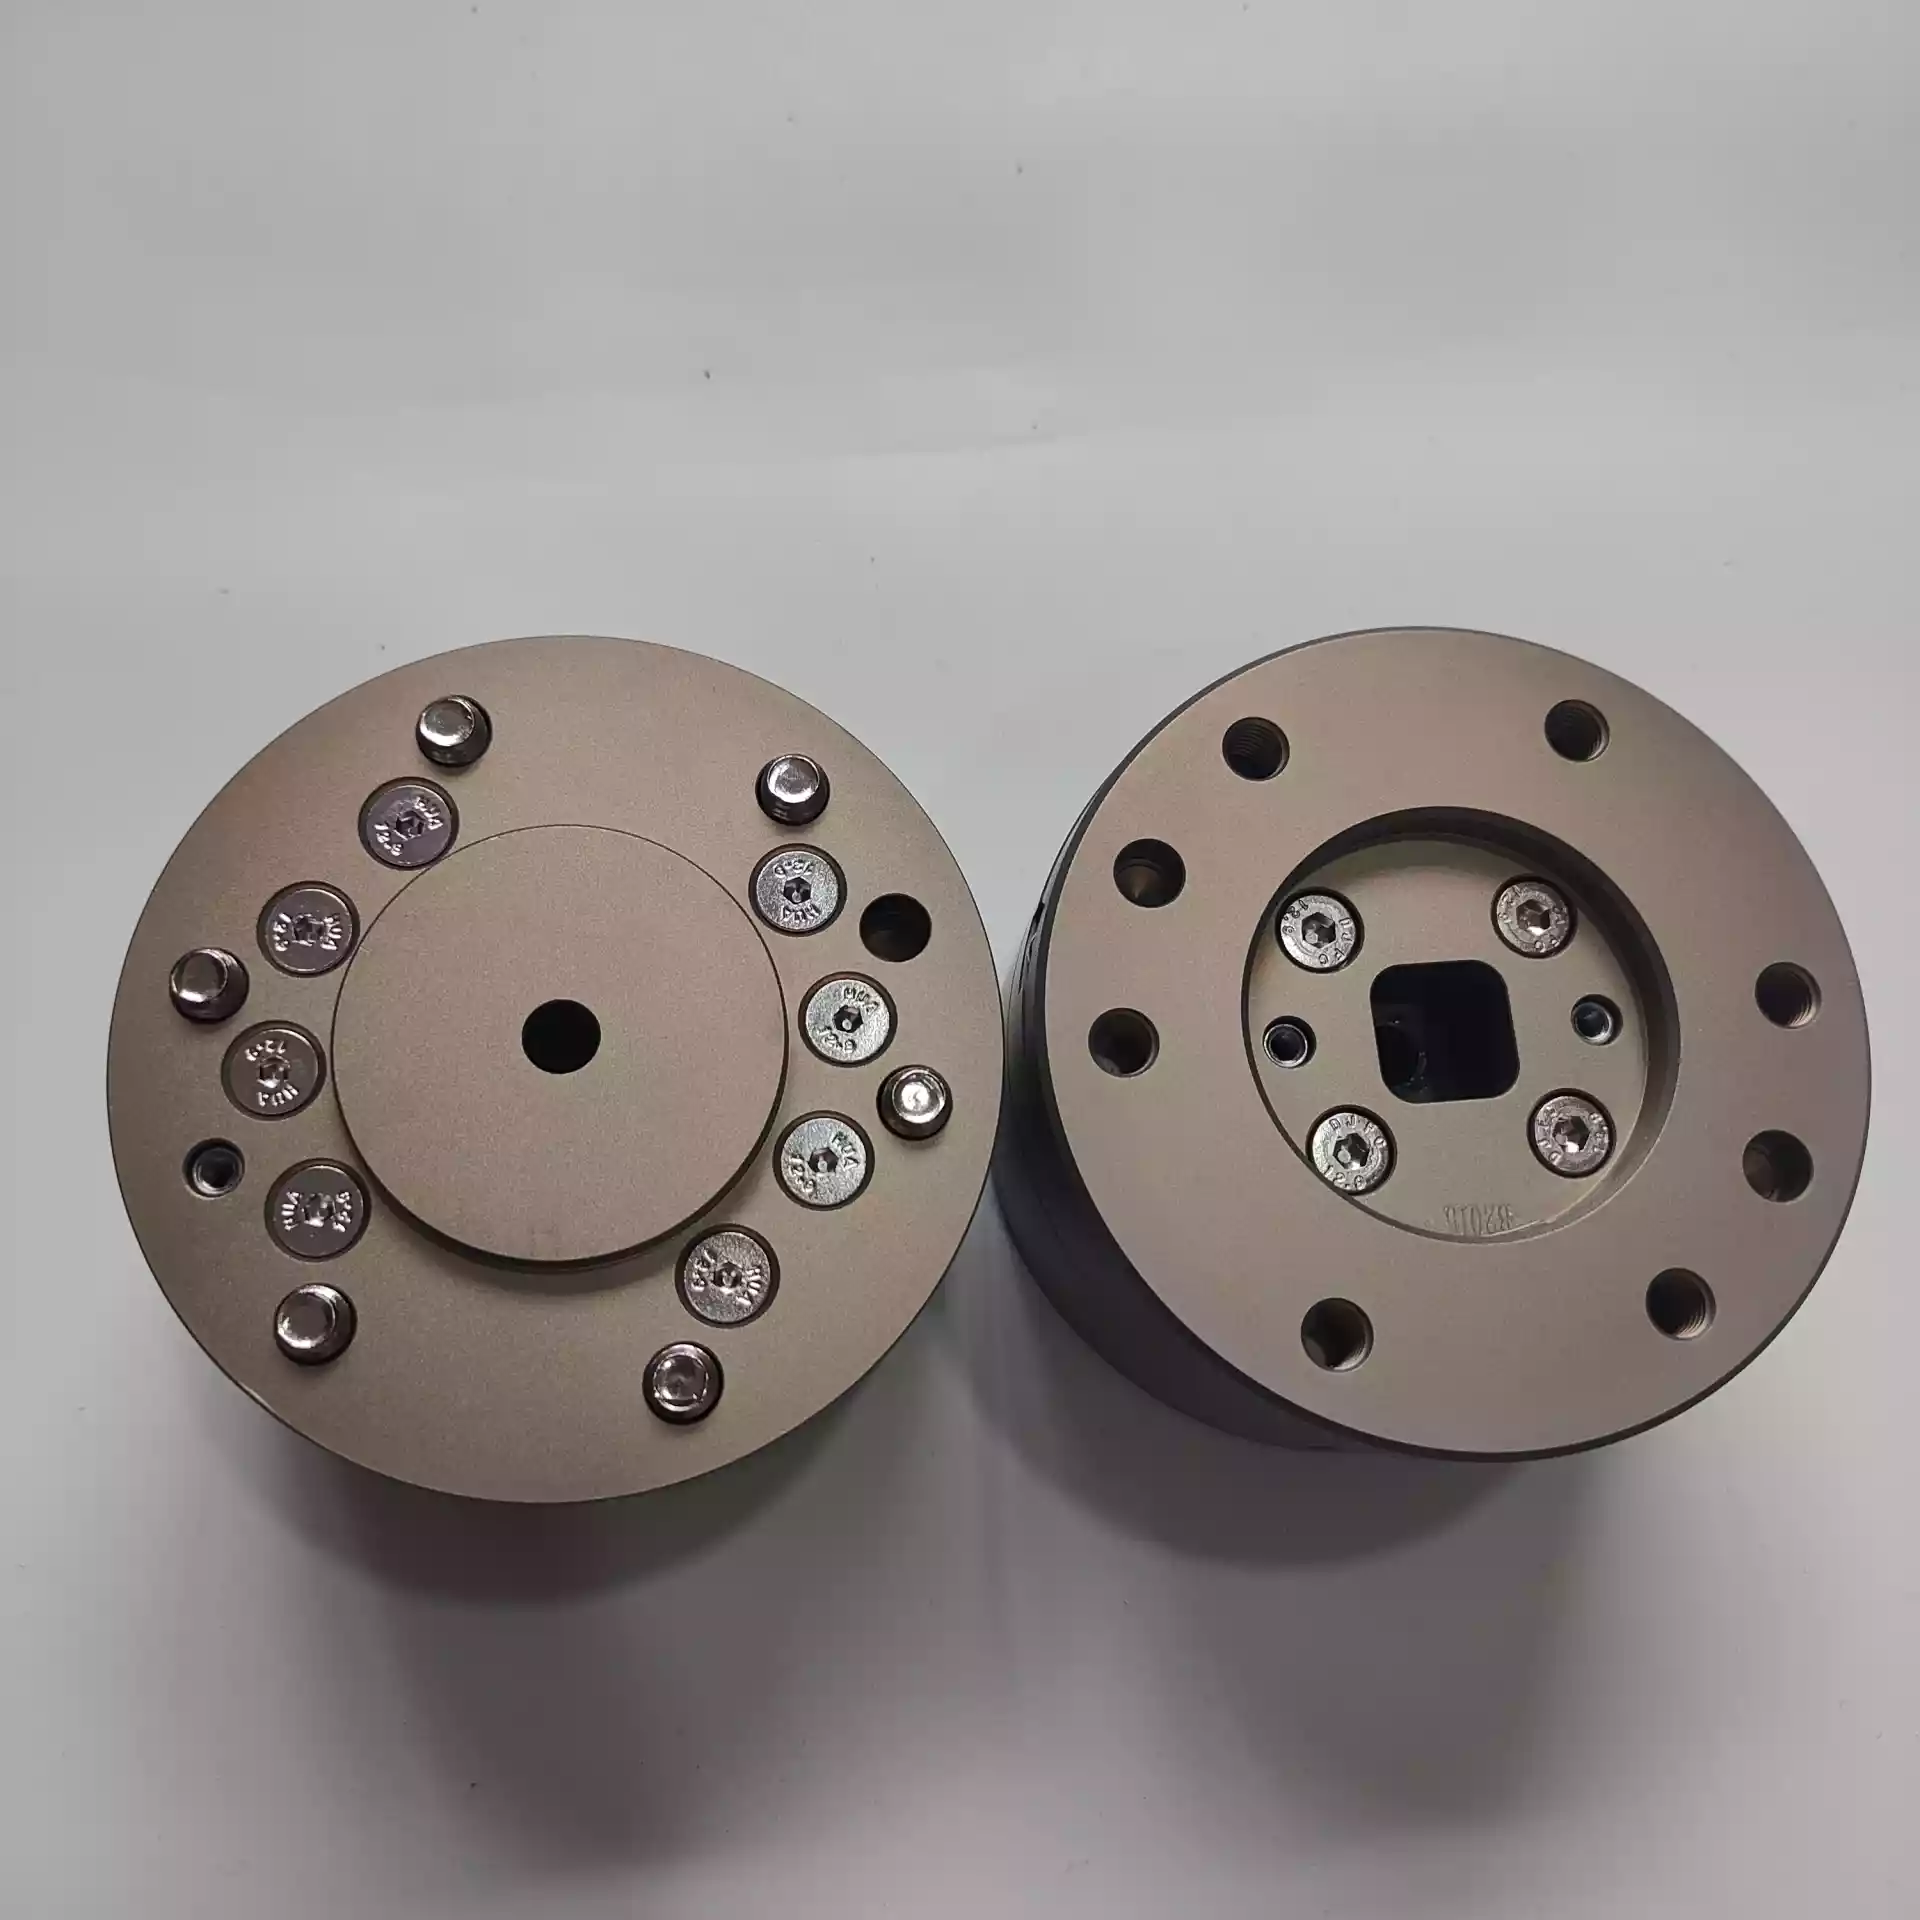
2026年浮动补偿单元:机器人末端精密装配柔性纠偏核心模块
在机器人自动化上下料、轴孔装配、精密贴合、压装对接工序中,机器人重复定位误差、工装装夹偏差、工件尺寸公差、来料摆放偏移,是长期困扰精密生产的核心痛点。传统刚性末端作业模式属于“硬碰硬”对接,微小偏差极易导致工件压伤、装配卡顿、轴孔卡死、产品崩裂,甚至引发机械手过载报警、设备撞机停机。浮动补偿单元作为机器人末端自适应柔性纠偏核心模块,通过多维度动态浮动、自动对位找正、作业后刚性锁止的工作逻辑,完美吸收各类装配偏差,让刚性自动化设备具备柔性适配能力,是高端精密装配、高精度上下料、无痕贴合工序的必备升级部件。
2026-09-03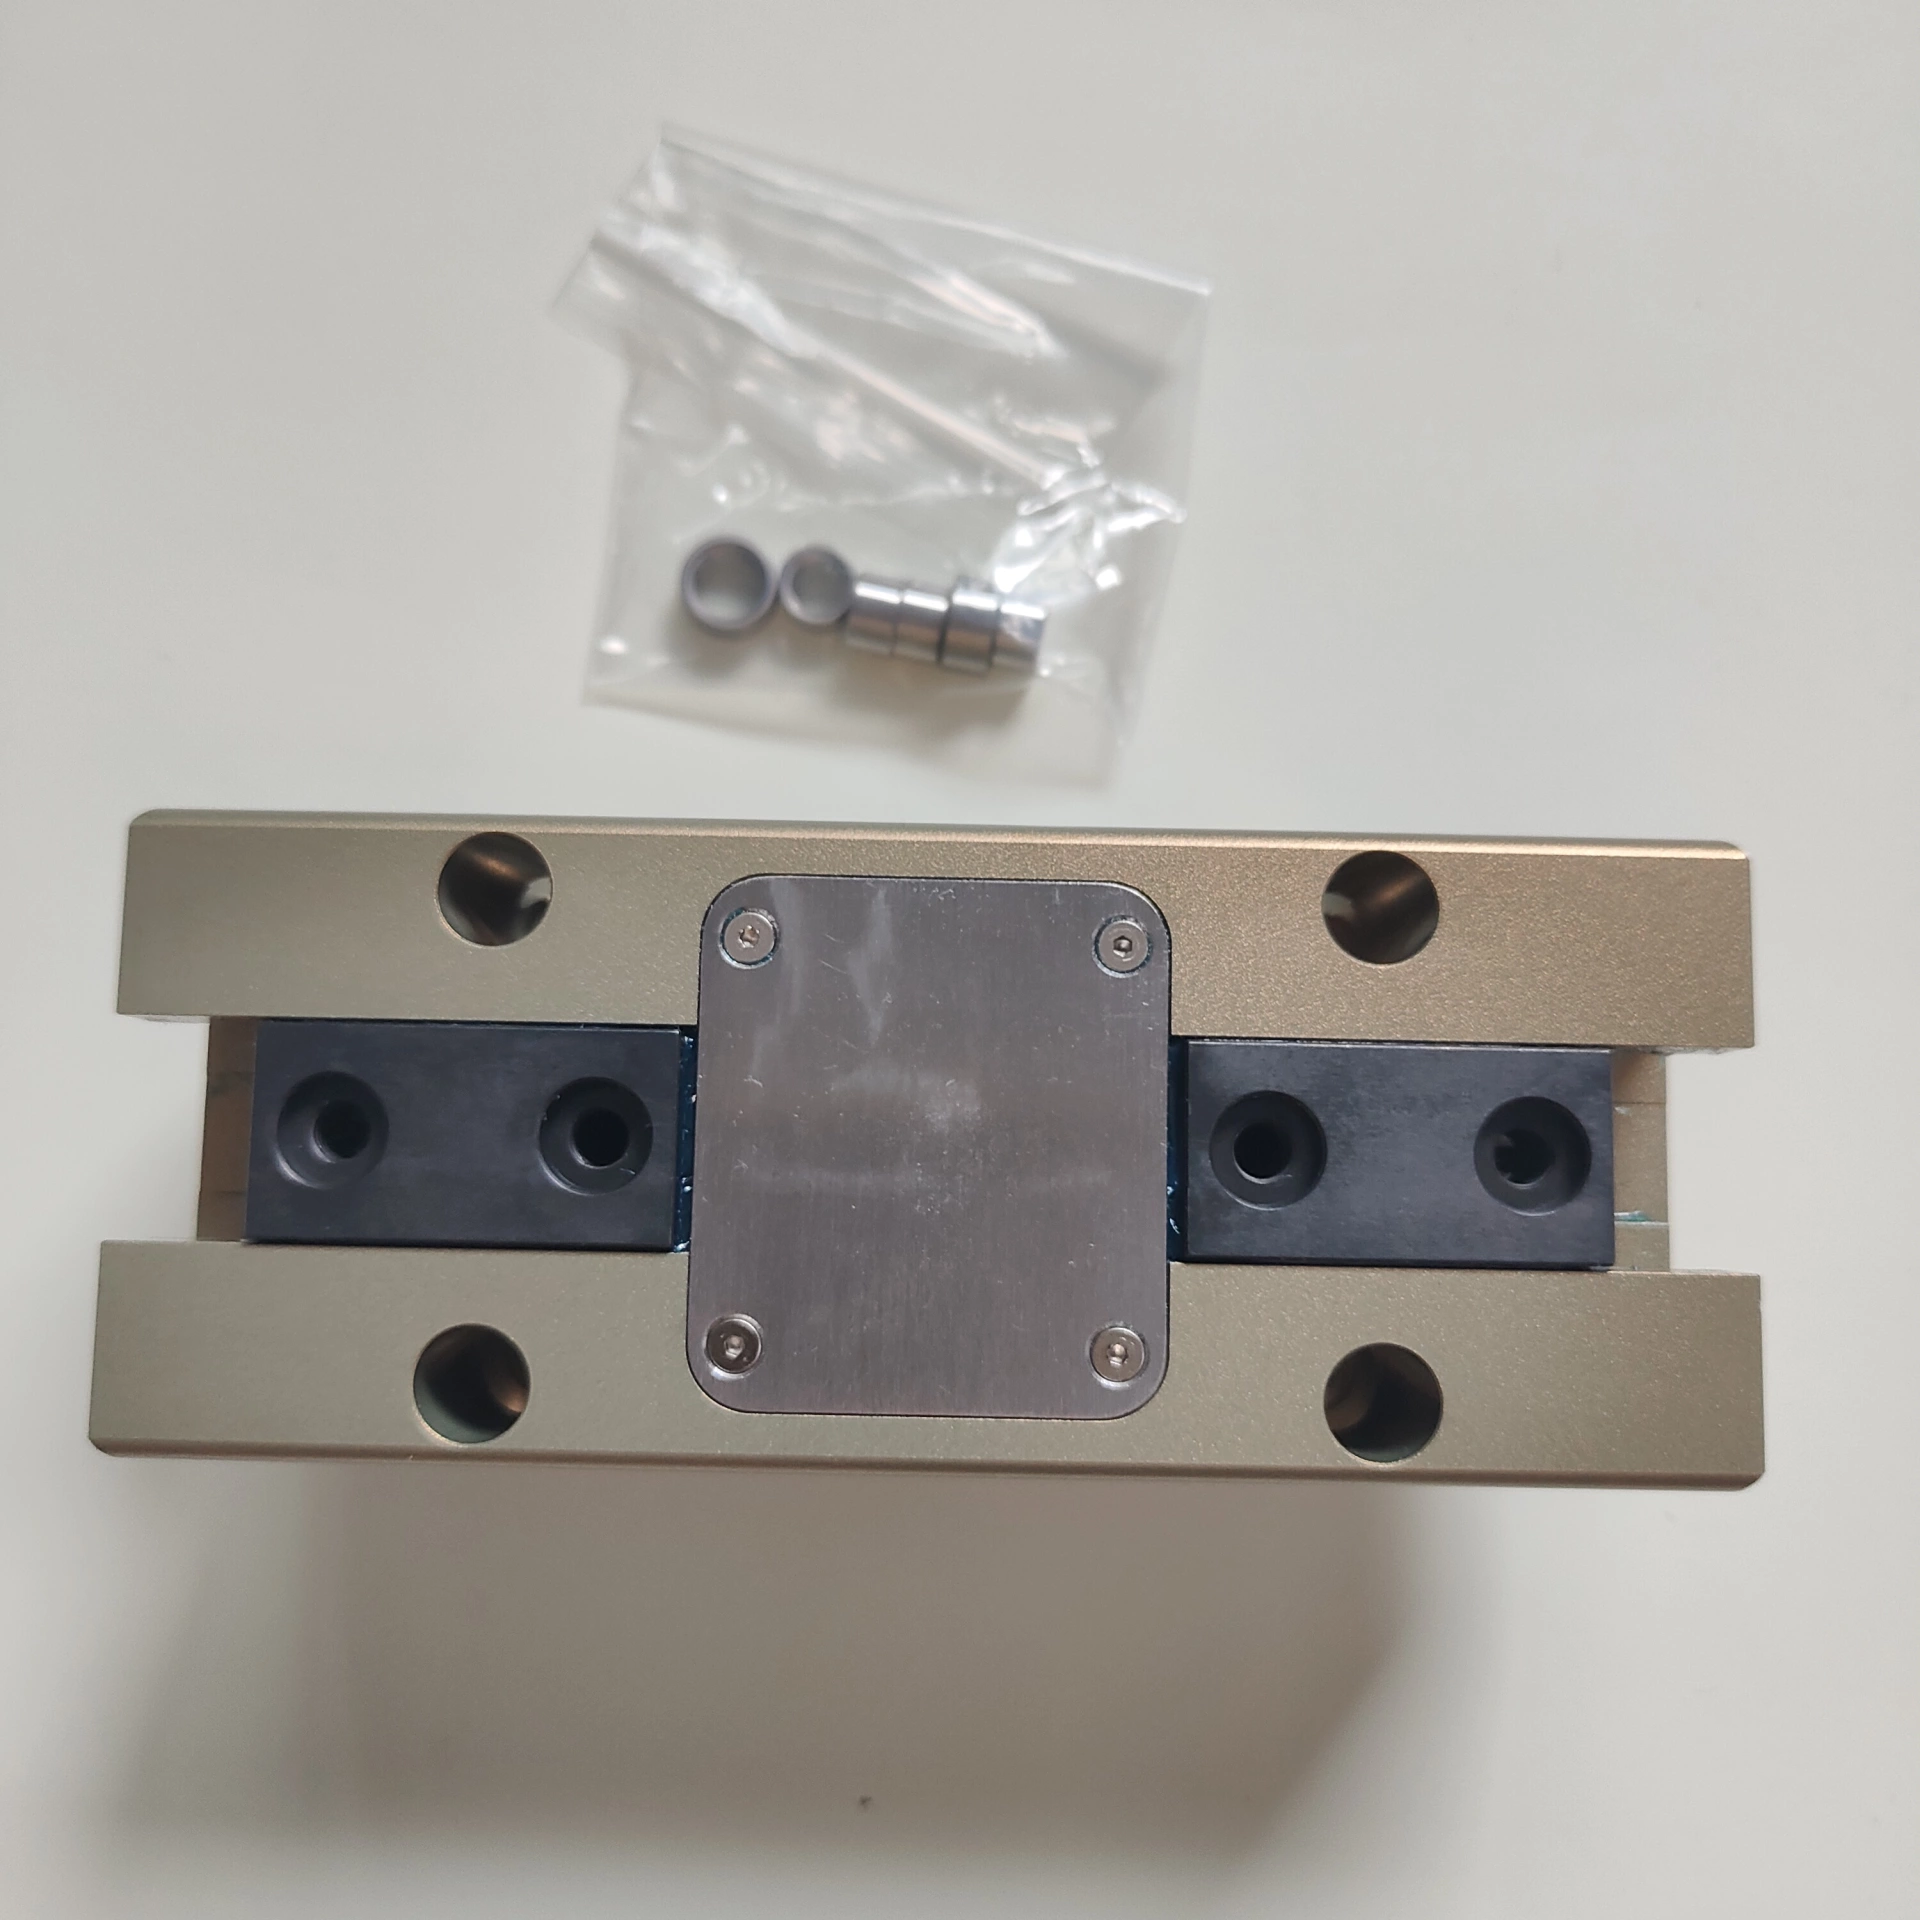
2026年气动夹爪:工业刚性量产自动化的标配末端抓手
在工业自动化抓取领域,气动夹爪作为经典、应用普及的末端执行器,凭借成熟稳定的技术、的性价比与强悍的工况适配能力,成为各类标准化量产产线的核心标配。数十年工业场景落地验证,气动夹爪始终扎根高节拍、固定工况的自动化生产场景,覆盖五金加工、汽车零部件、3C制造、注塑成型、物流包装等众多行业,是工业自动化轻量化改造、规模化量产的核心基础部件。
2026-09-02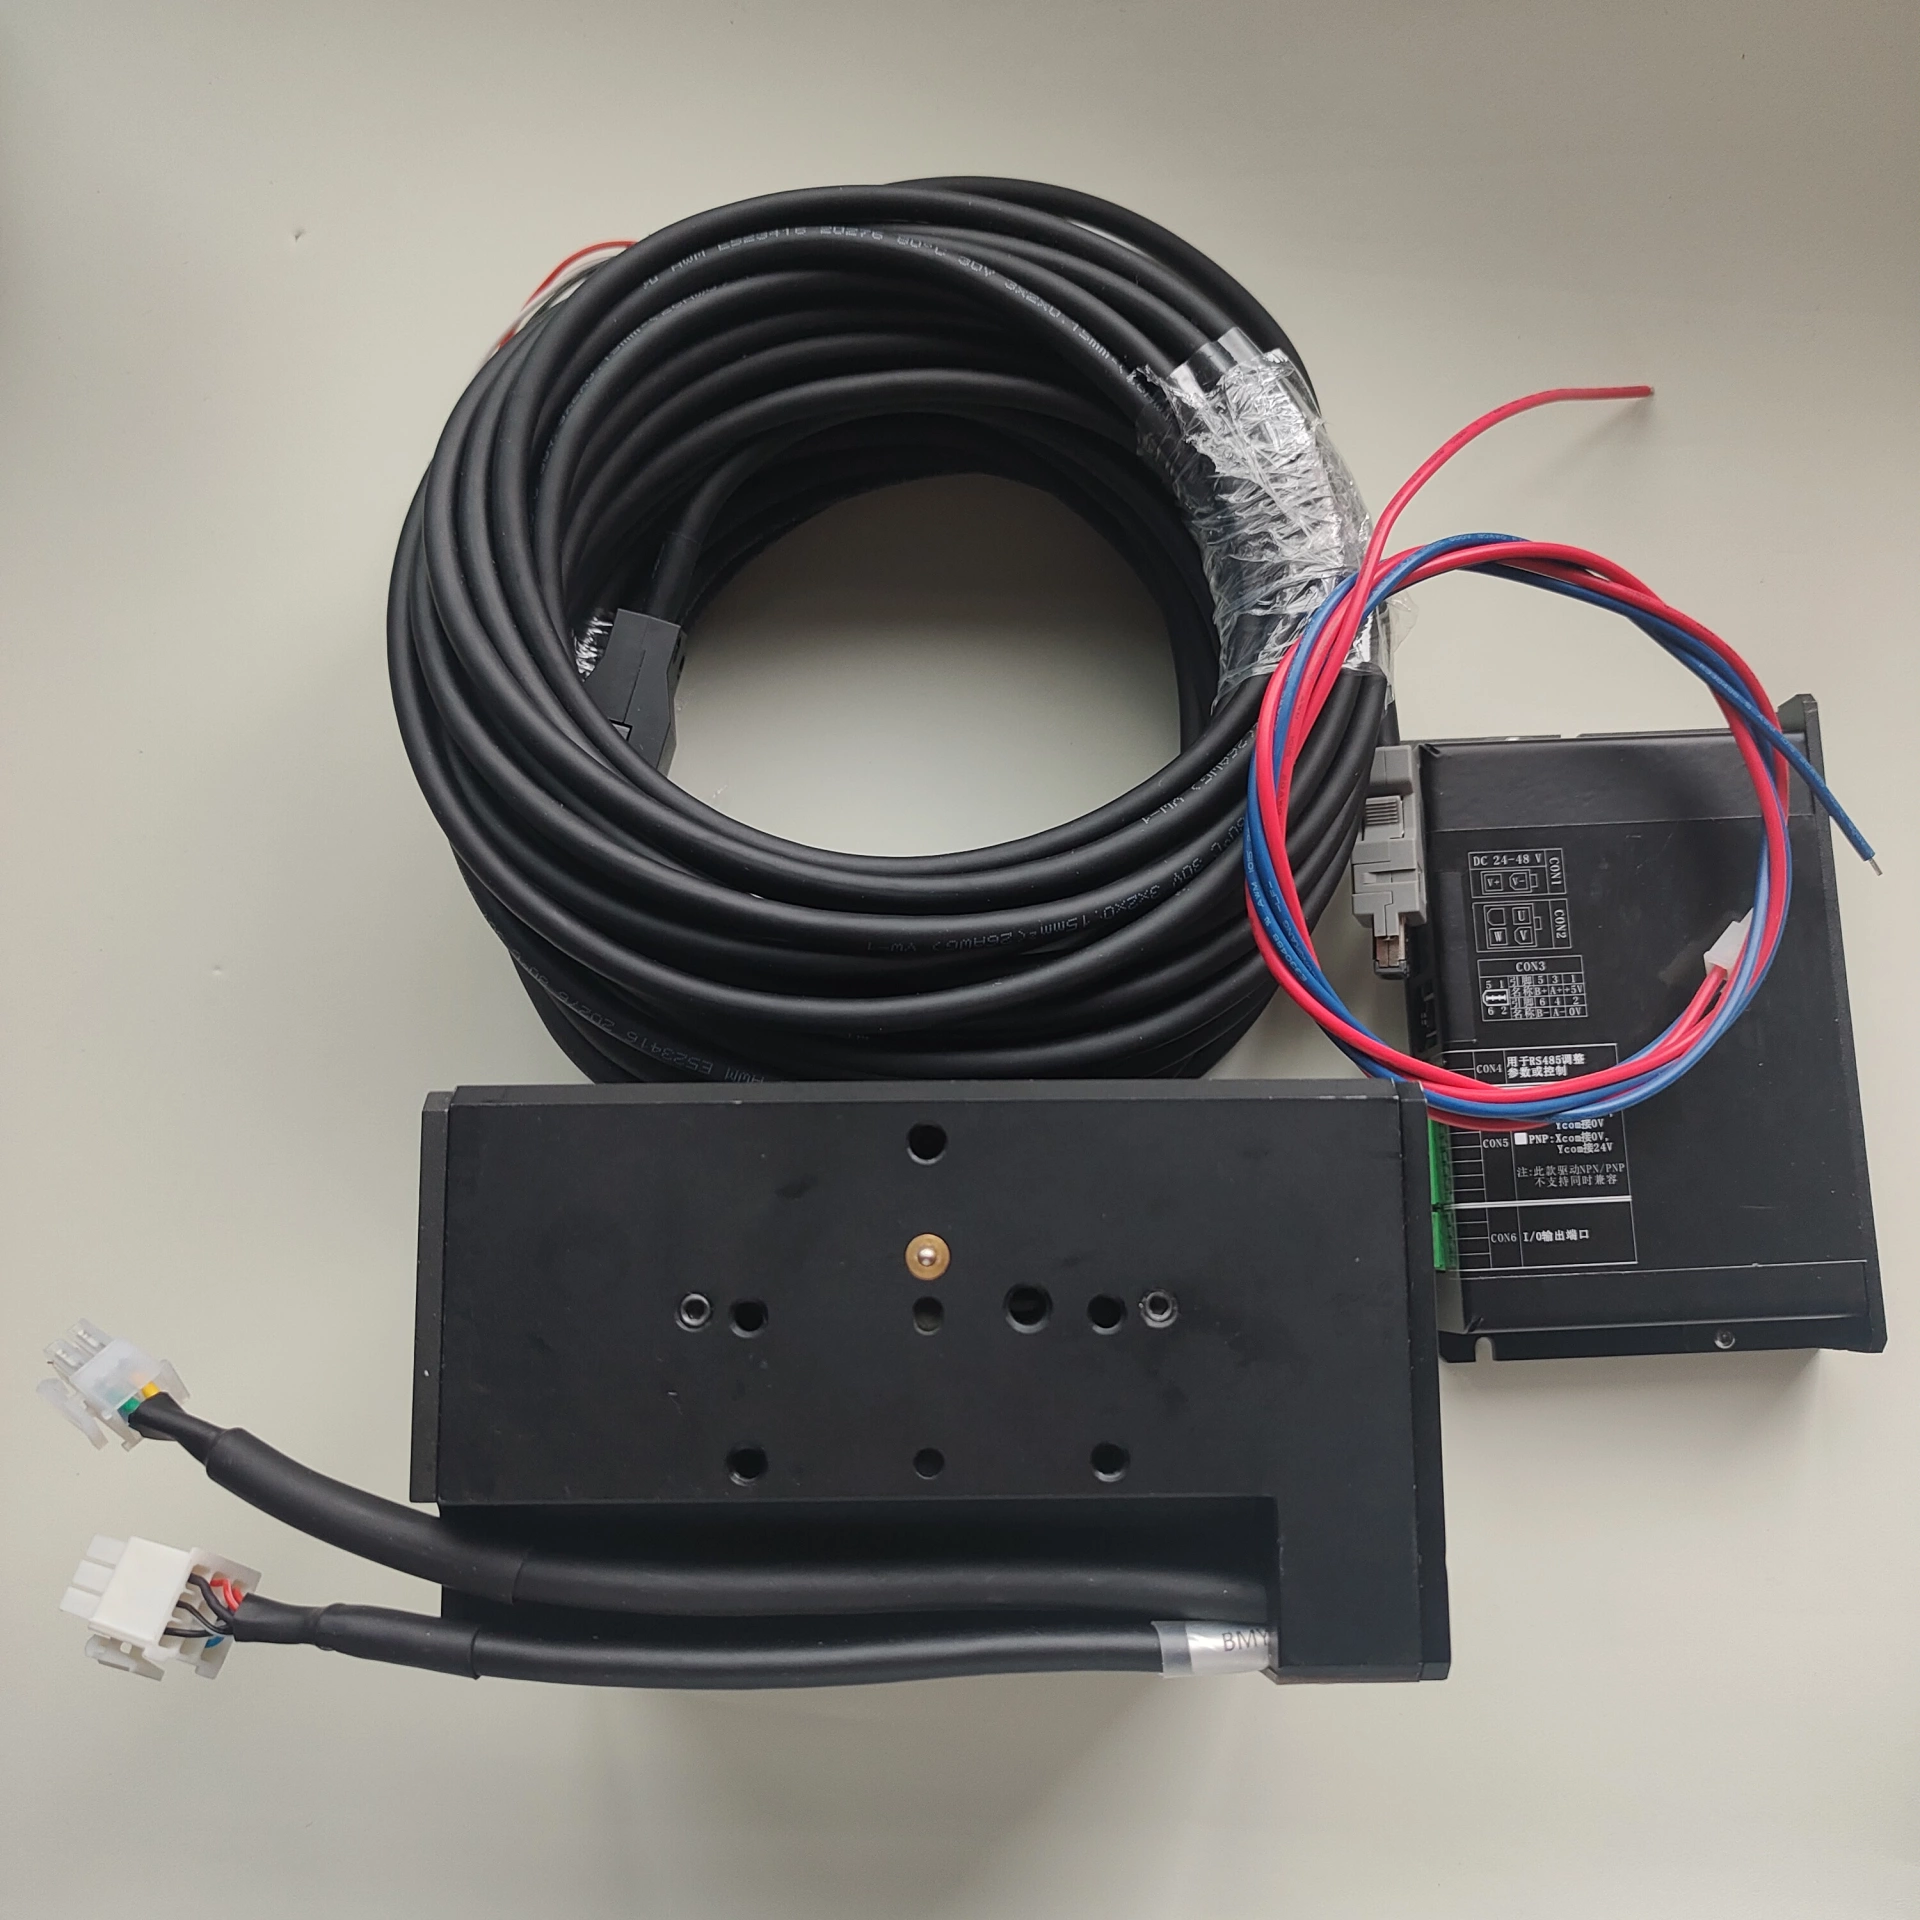
2026年电动夹爪:智能制造时代的柔性智能末端抓手
在工业自动化快速迭代的今天,机器人末端执行器作为机器人与工件交互的直接载体,直接决定整条产线的作业精度、良品率与柔性生产能力。电动夹爪凭借电驱闭环控制的技术特性,正在逐步改写传统抓取方案的市场格局,成为半导体、3C 电子、汽车零部件、精密测量、医疗器械等高端制造领域升级改造的核心部件,国产高品质电动夹爪加速实现进口替代,打破海外品牌长期垄断的局面,拒绝海外产品高额溢价,为国内制造企业降本增效提供可靠硬件支撑。
2026-09-01
国产电动快换:机器人柔性产线的核心枢纽,打破进口设备溢价壁垒
在自动化产线迭代加速的当下,机器人需要频繁切换夹爪、打磨工具、检测工装等末端工具,传统人工拆装模式效率低下、定位精度差,已经无法适配半导体、汽车零部件、精密装配、3C 加工等多品种小批量的生产需求。电动快换装置作为机器人末端的核心连接部件,承担着快速自动更换末端执行器、精准定位、信号与通断传输的关键职能,正在成为柔性智能制造升级的刚需装备,国产高品质电动快换也加速实现对进口产品的替代,拒绝海外品牌高额溢价,为国内制造企业降本增效。
2026-08-31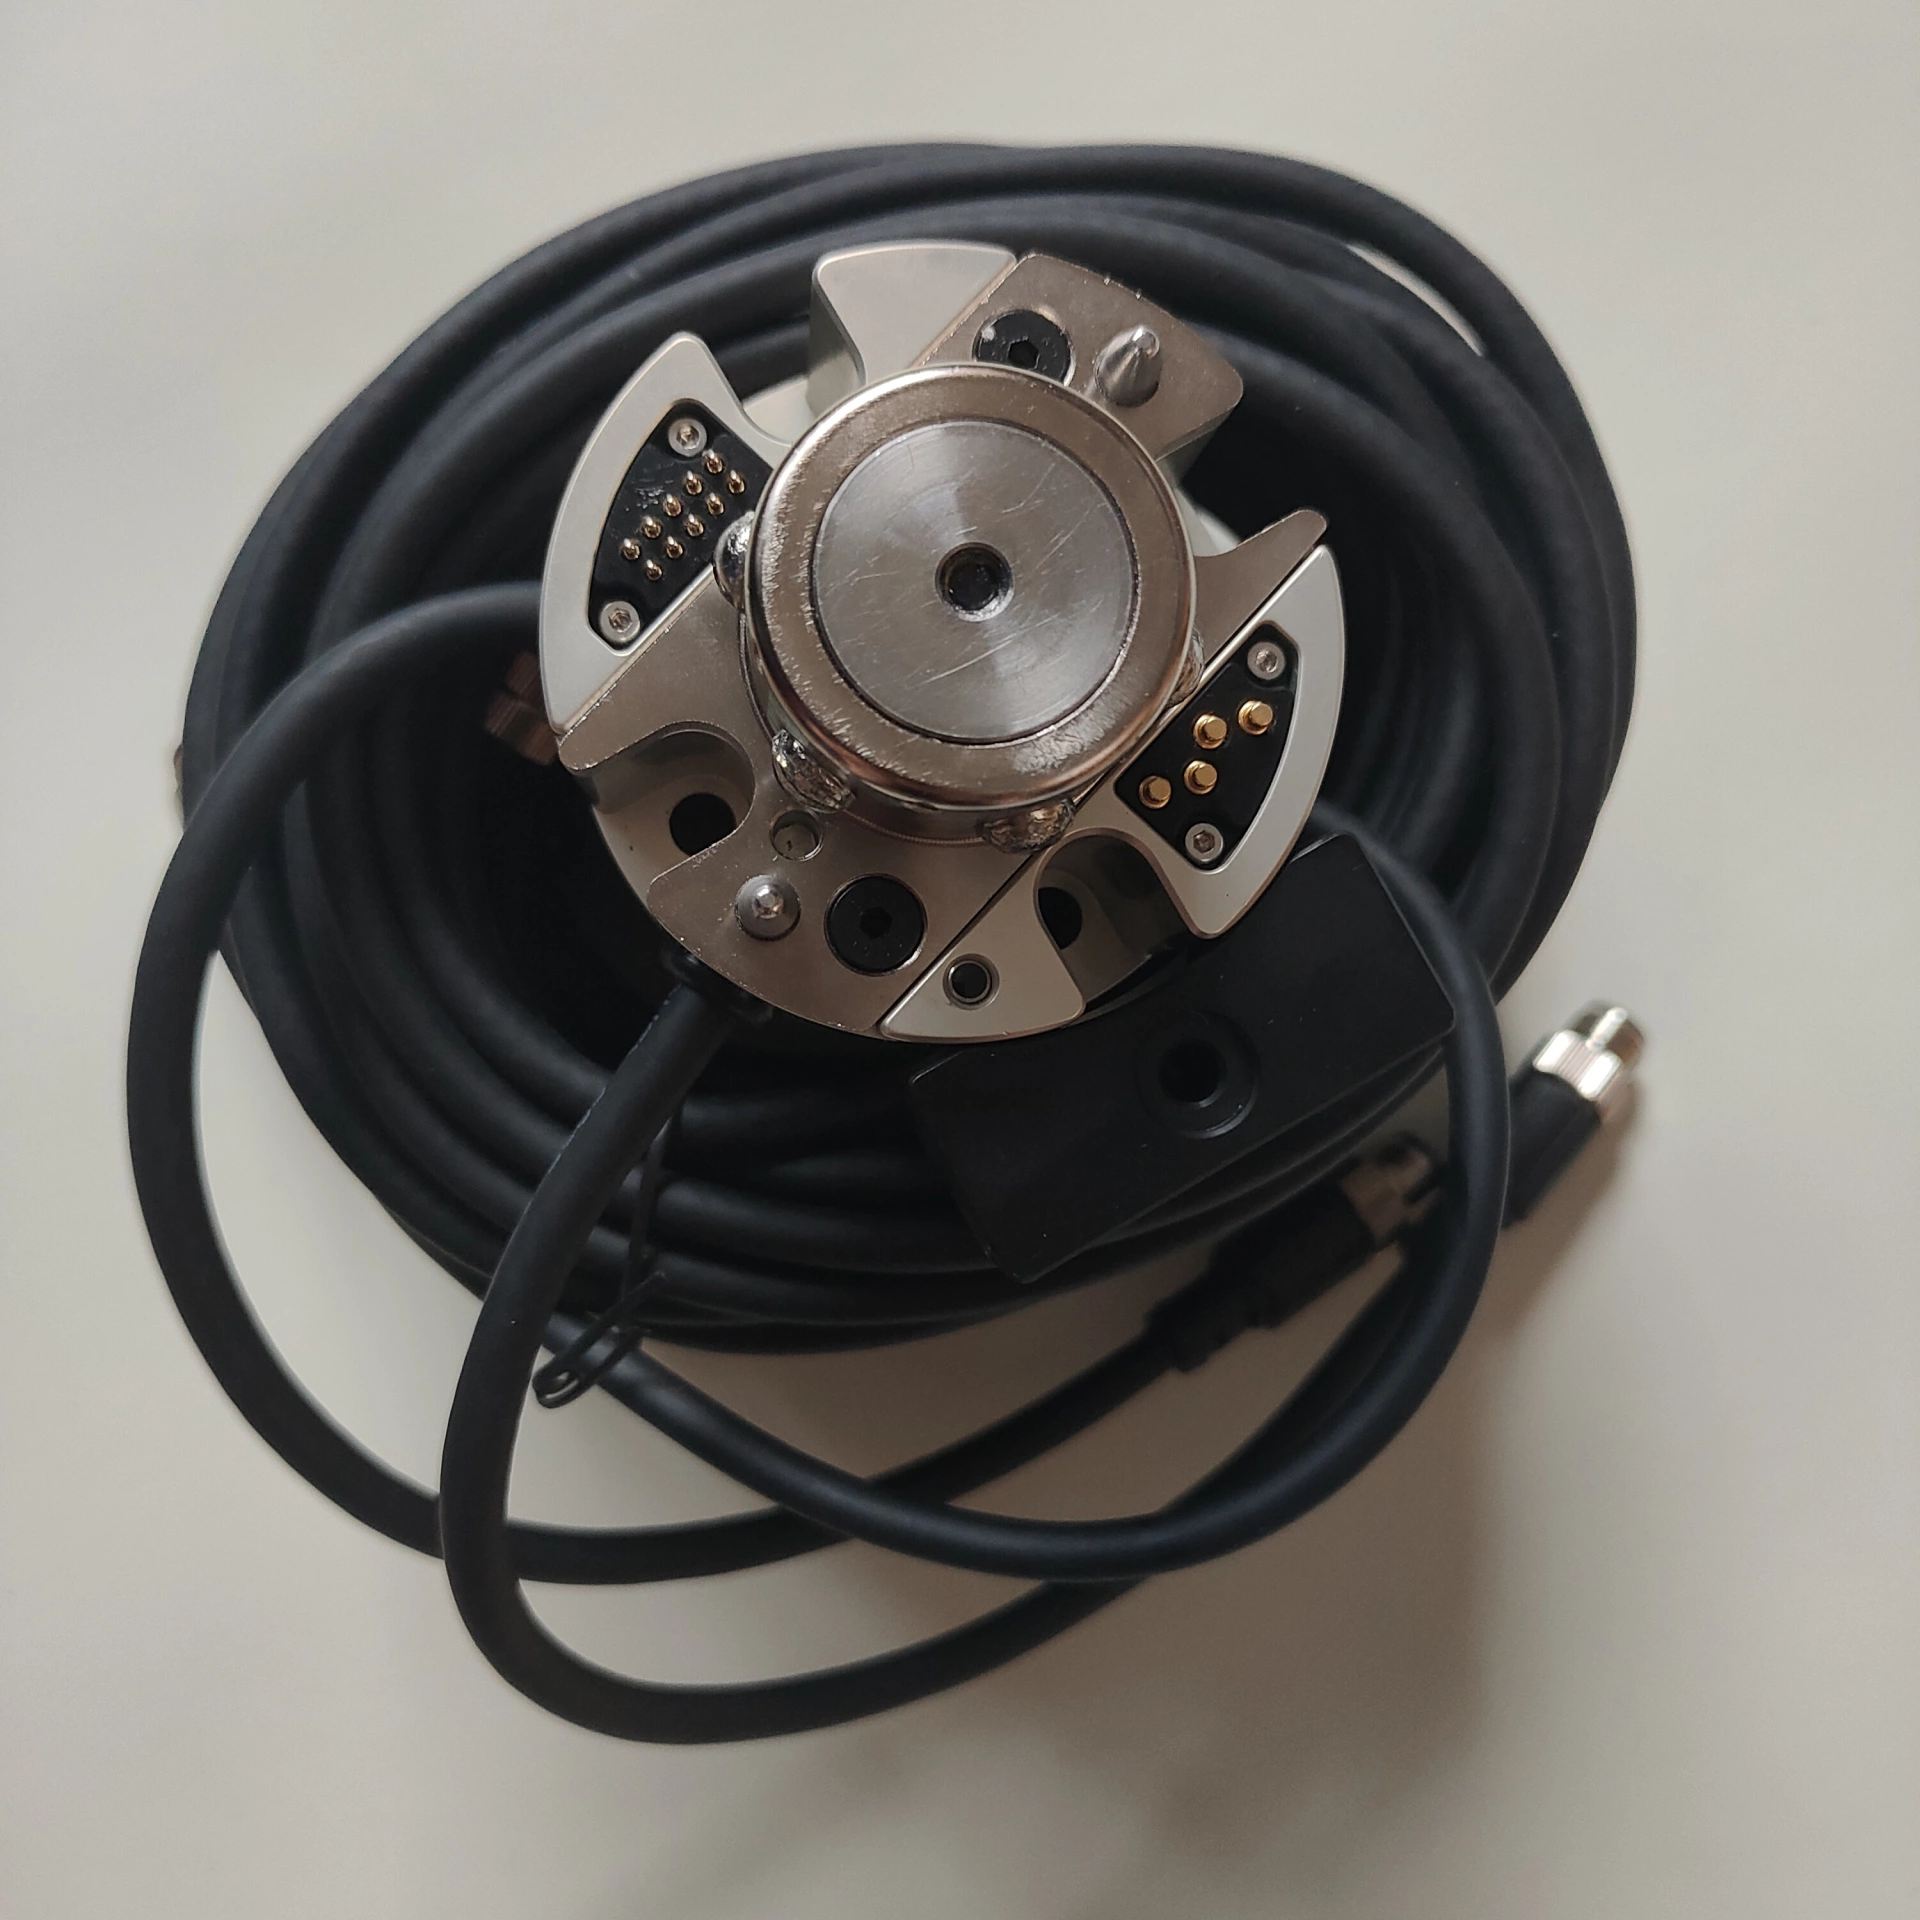
国产电动快换盘突破技术壁垒,机器人末端工装切换实现国产化替代
柔性制造时代,多品种、小批量混线生产已经成为制造业常态,机器人需要频繁切换夹爪、吸盘、检测工装、打磨头等不同末端工具,传统人工更换工装模式耗时久、风险高,气动快换又受制于气源条件,电动快换盘作为机器人末端柔性切换的核心枢纽,正在各大行业产线加速落地。长期以来高端电动快换市场被海外品牌占据,高昂采购价格、漫长交付周期、本地化服务缺失,制约国内工厂产线改造进度,国产高品质电动快换产品的成熟落地,真正做到替代进口、拒绝品牌溢价,为国内自动化产线提供高可靠的末端切换解决方案。 电动快换盘分为机器人侧主动盘与工具侧被动盘两大主体结构,内置伺服锁紧机构,完全摒弃压缩空气驱动,依靠电气信号完成自动锁止与解锁,仅需 2‑3 秒即可完成工装盲插对接,同步接通电源、通讯信号,部分机型集成气路通道,兼容需要气源的末端工具,切换完成无需重复标定调试,直接投入生产作业。对比传统气动快换,电动快换没有气管、密封件等大量易损配件,不会出现气压波动带来的锁止失效、对接偏差问题,设备整体故障率更低,后期维护工作量大幅缩减。很多移动机器人、机床内腔、无尘车间等场景,不便于布设气源管路,电动快换仅依靠线缆供电通讯,大幅简化现场布线布局,降低产线改造施工难度。 在安全设计层面,优质国产电动快换搭载双重机械自锁保护机制,断电、断线状态下依旧保持锁合状态,防止末端工装意外坠落,规避产线重大安全事故。整机采用高强度合金材料,优化内部受力结构,重复定位精度稳定,经过数万次对接循环测试后精度无明显衰减,适配粉尘、切削液飞溅等复杂工业工况,覆盖从轻载协作机器人到中大负载工业机器人的全负载区间,可对接市面绝大多数国产机器人、协作机器人,控制系统适配性强,不用额外开发改造即可快速接入现有产线。 不同工业场景下,电动快换释放出强大的柔性生产价值。在 3C 电子行业,单台机器人借助电动快换,交替切换微力伺服电爪、真空吸盘、视觉检测工装,完成 PCB 板、电池模组、塑胶壳体的装配、检测工序,高频切换下依旧保障装配良率稳定,解决多工序共线生产难题。半导体制造领域,洁净等级适配的电动快换无油气污染,切换硅片搬运工装、陶瓷元器件抓取工具,满足无尘车间生产标准,避免外来杂质污染精密工件。汽车零部件加工产线中,快速切换上下料夹爪、拧紧工装、打磨工具,实现铸件、塑胶件搬运、装配、去毛刺一体化作业,适配多车型混线生产需求。五金数控机加工场景,机床内部空间狭小,电动快换无需引入气管,减少管线剐蹭破损风险,切换不同抓取工装完成多种规格工件上下料,提升机床综合稼动率。针对 AMR 移动机器人,没有固定气源点位的限制,机器人可以在车间全域移动作业,按需切换分拣、码垛、检测各类工装,打通仓储与产线物料流转环节。 过去不少制造企业存在固有思维,认为进口快换设备性能无可替代,如今国产电动快换从结构设计、伺服驱动、传感器集成到整机装配全部实
2026-08-29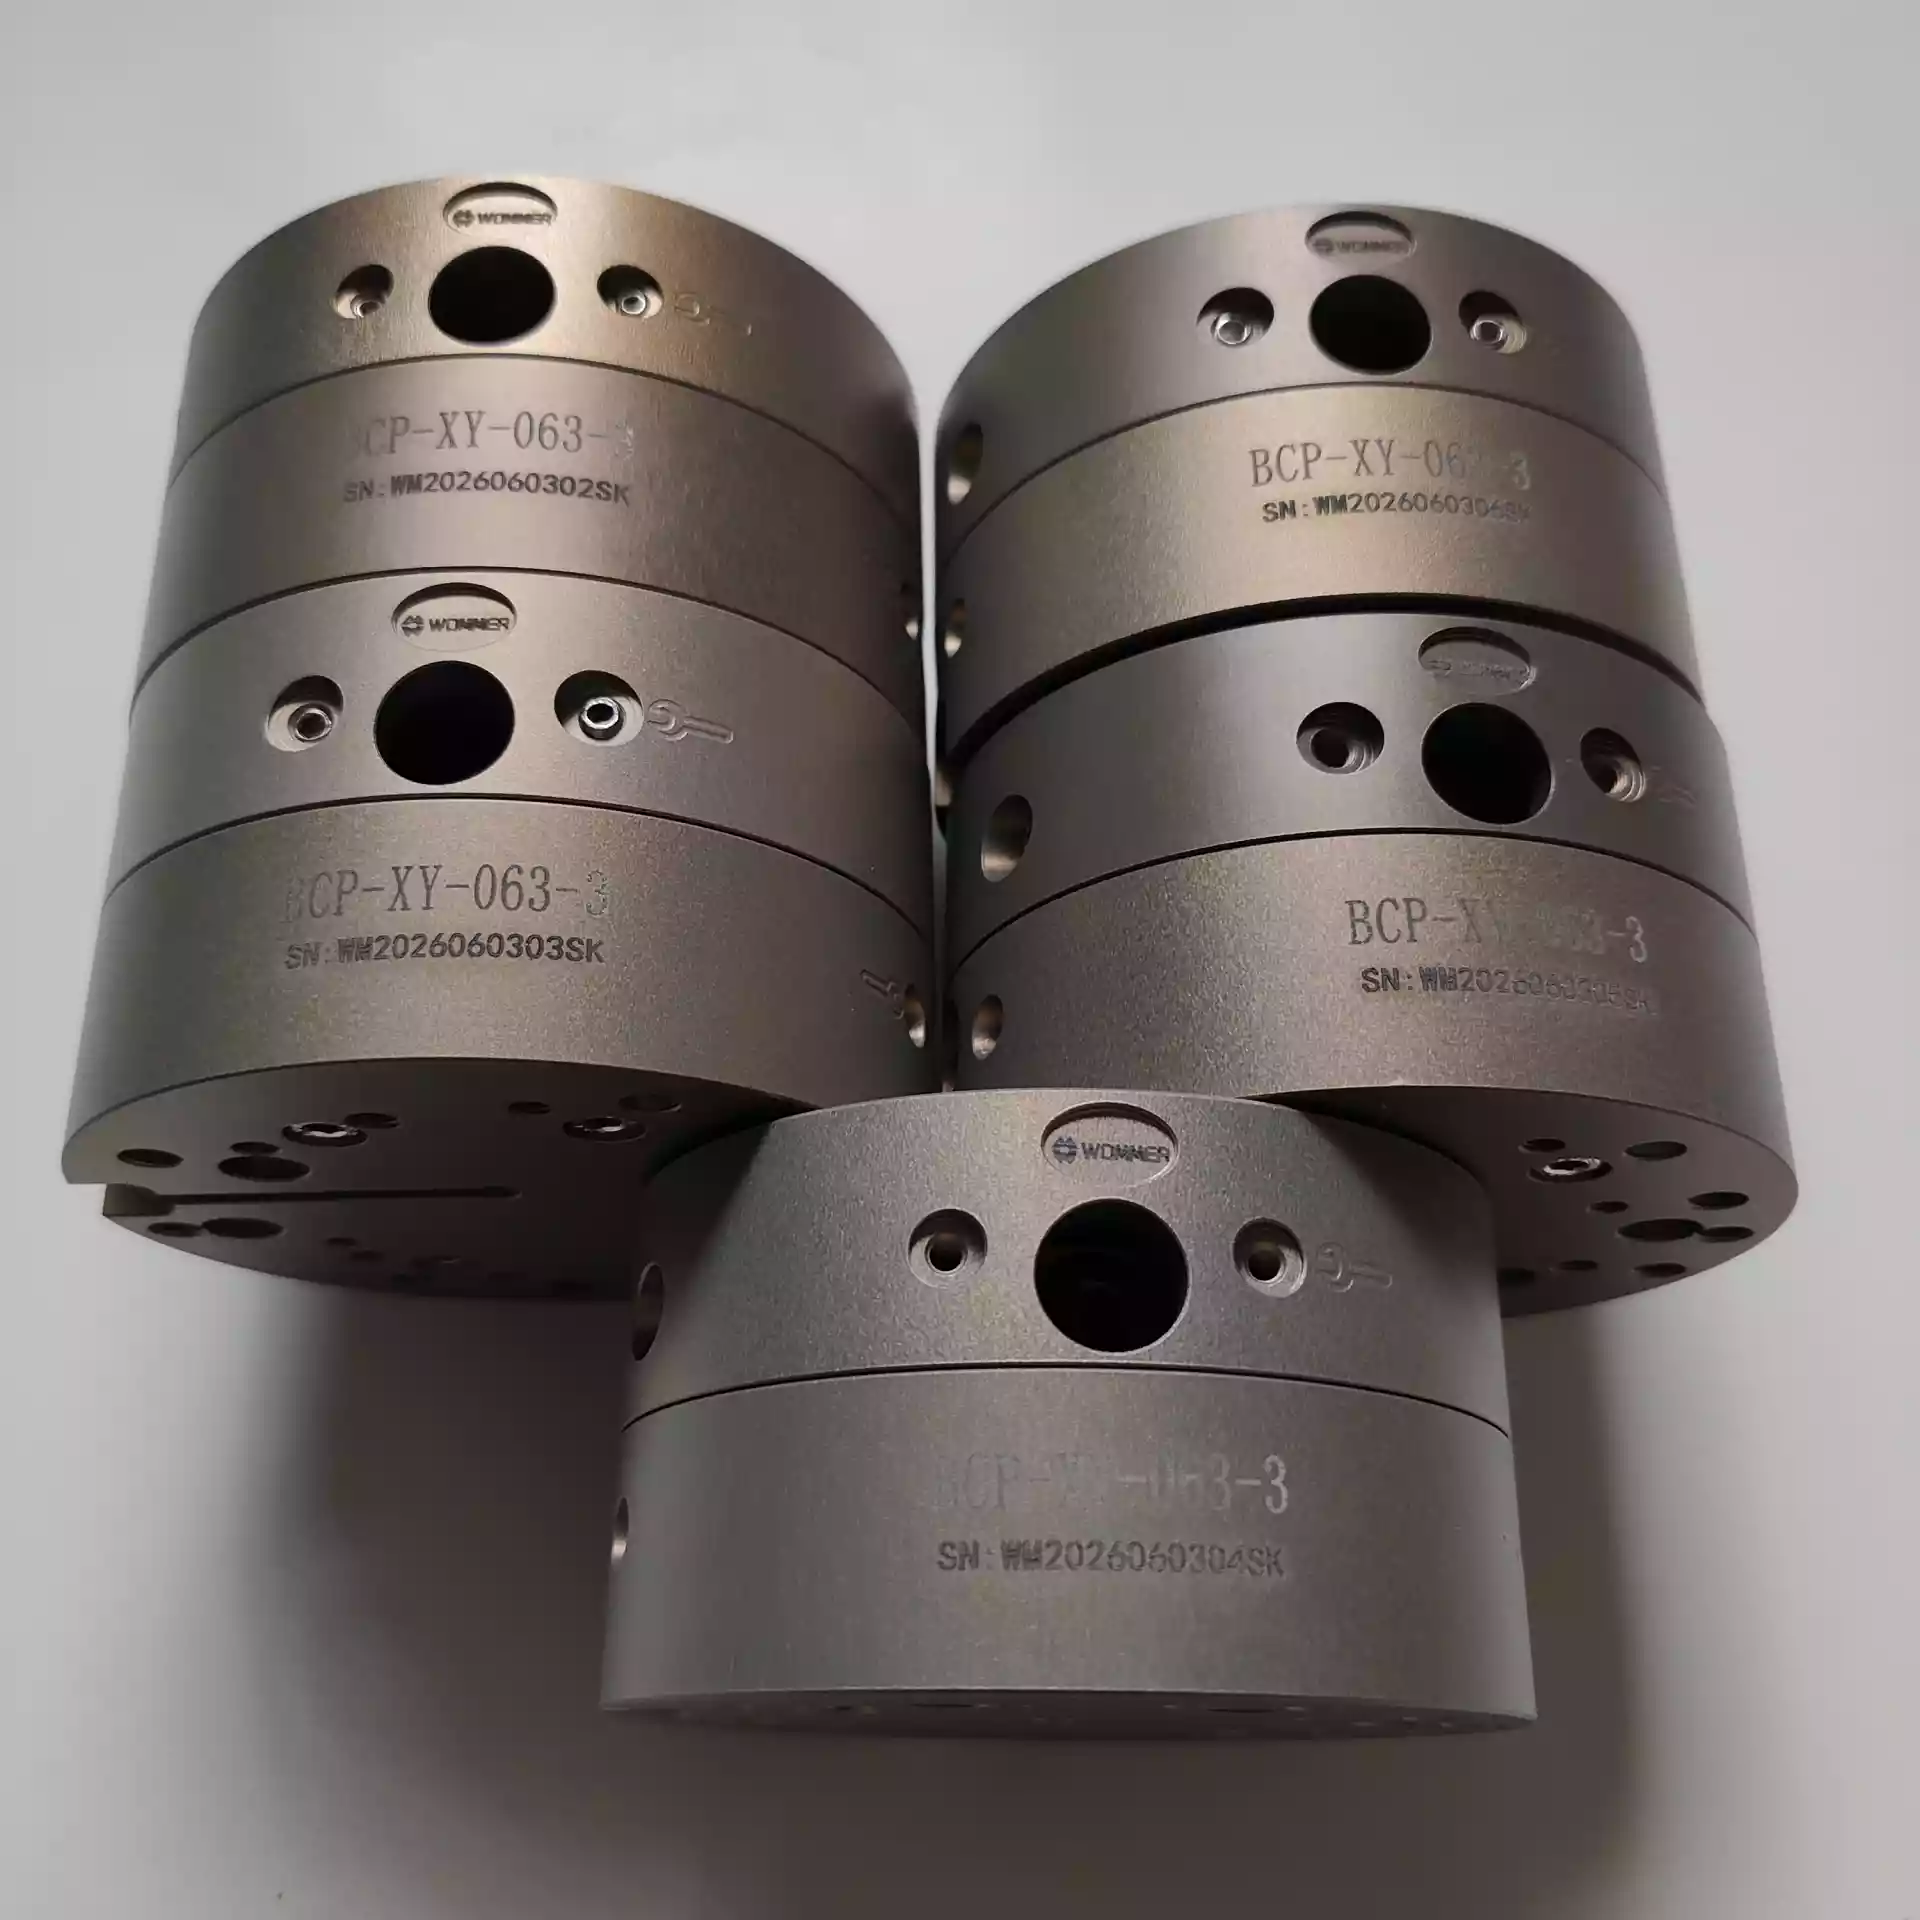
2026年浮动补偿单元:智能制造的柔性精度补偿核心组件
在工业自动化生产中,机器人作业偏差、工件摆放公差、设备机械磨损、工装定位误差等问题始终制约着产品良品率与生产稳定性。传统刚性自动化设备依靠超高加工精度、反复程序调试优化作业效果,不仅调试周期长、成本高昂,且无法适配多品种、小批量的柔性生产场景。而浮动补偿单元作为高精度自适应柔性调节核心模块,完美破解了刚性作业的行业痛点,成为智能制造精密装配、打磨、焊接、压装等工序的关键配套部件,为自动化产线赋予动态误差修正能力。
2026-08-29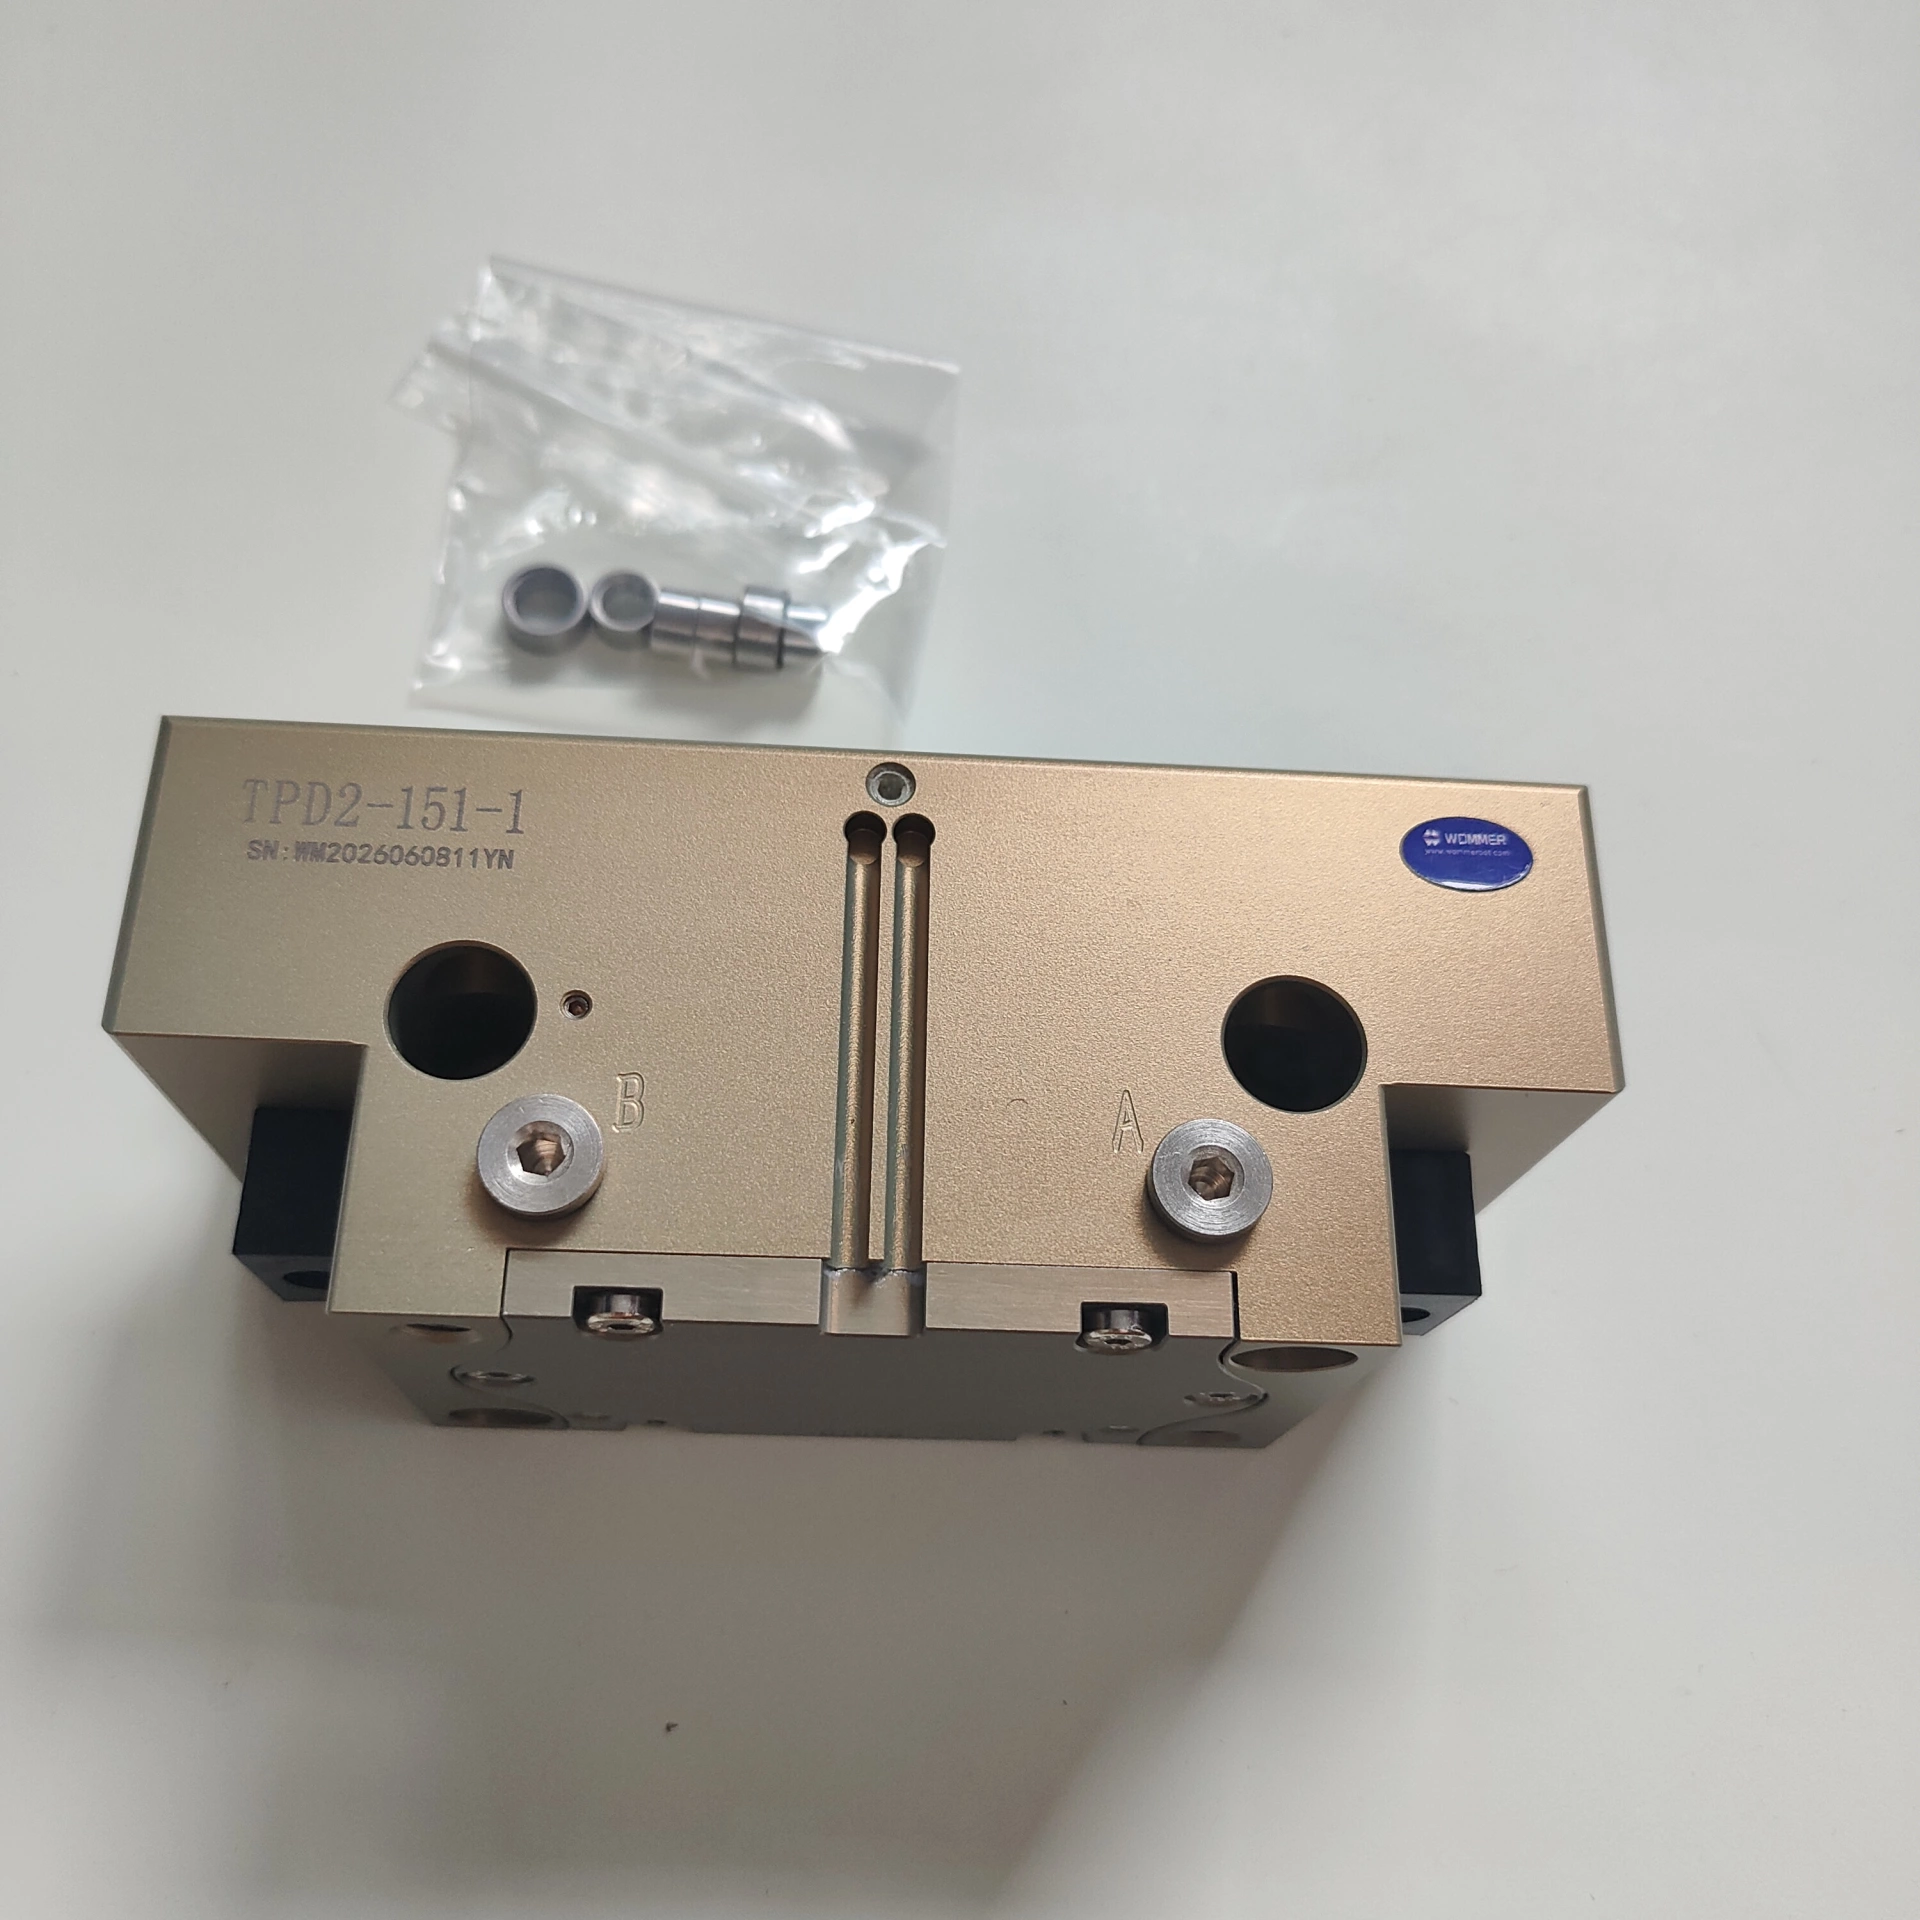
2026年气动夹爪:工业自动化高节拍量产的刚需级末端执行器
在工业自动化体系中,末端抓取设备决定着整条产线的稳定性与生产节拍。在众多夹爪品类中,气动夹爪(气动手指)凭借结构极简、响应超快、性价比极高、耐造耐用的特性,成为自动化量产线应用广、装机量、通用性强的标准末端执行器。无论是五金加工、汽车零部件、3C 装配、物流包装还是注塑取料,气动夹爪都是工厂标准化、高频次抓取的方案。
2026-08-282026年电动夹爪:智能制造柔性抓取的新一代标准末端执行器
随着制造业从传统刚性量产,快速转向**多品种、小批量、高精度、无尘化**柔性生产,传统气动夹爪气源依赖、力度不可控、易污染、无数据反馈的短板越来越突出。电动夹爪作为纯电驱智能末端执行器,无需压缩空气、参数可调、自带感知、适配全场景,已经成为现代自动化产线升级的主流选型,覆盖精密装配、检测搬运、柔性分拣等高端工艺场景。 电动夹爪是以**电机 + 精密传动 + 闭环控制系统**为核心的一体化抓取工装,通过电驱驱动丝杆或齿轮结构实现夹指开合,依靠编码器实时采集位置、速度、力矩数据,实现全闭环智能控制。区别于气动夹爪只有 “开 / 关” 两个动作,电动夹爪支持**任意开度、任意速度、任意夹持力**精准调节,可柔性适配从轻脆薄片、精密元器件到金属结构件的各类抓取需求。
2026-08-27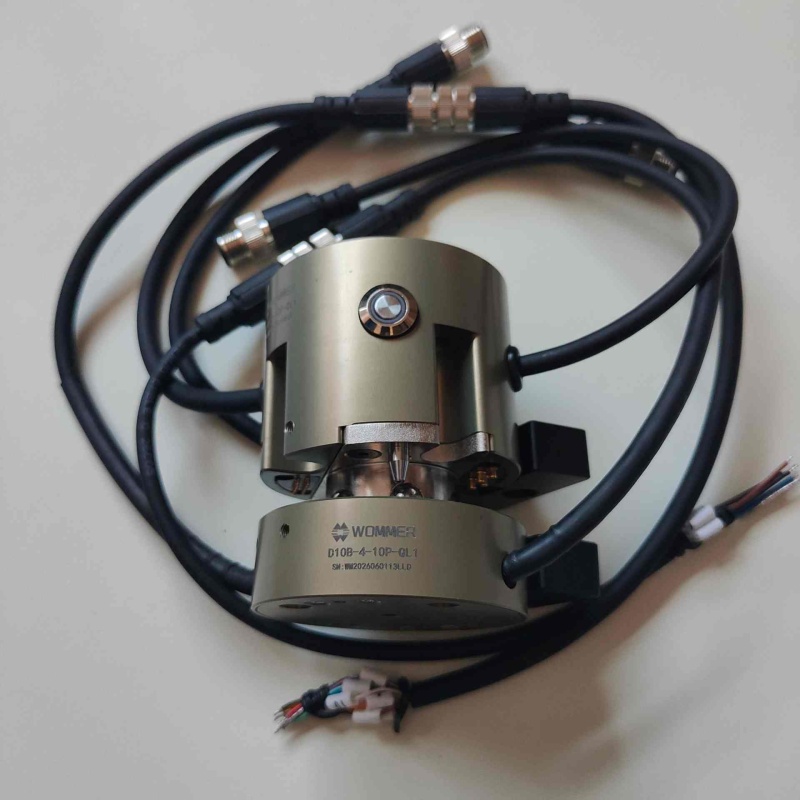
电动快换:机器人柔性智造的末端切换核心
在制造业向多品种、小批量、快速换型方向发展的当下,传统产线一台机器人对应一套工装的模式,已经很难满足混线生产的实际需求。过去依靠人工拆卸更换夹爪、吸盘、打磨头等末端工具,单次换具耗时久,拆装之后还要重新标定 TCP 坐标,造成大量产线停机,设备利用率大打折扣。传统气动快换虽然可以实现自动换枪,但高度依赖压缩空气气源,气管管路繁杂,漏气、密封圈磨损、油污析出等问题层出不穷,在无尘车间、移动机器人、老旧产线改造场景中处处受限。电动快换作为新一代全电驱动机器人快换装置,摆脱气源束缚,以电驱锁紧实现工装的全自动盲插对接,成为自动化产线柔性升级的关键末端装备。
2026-08-26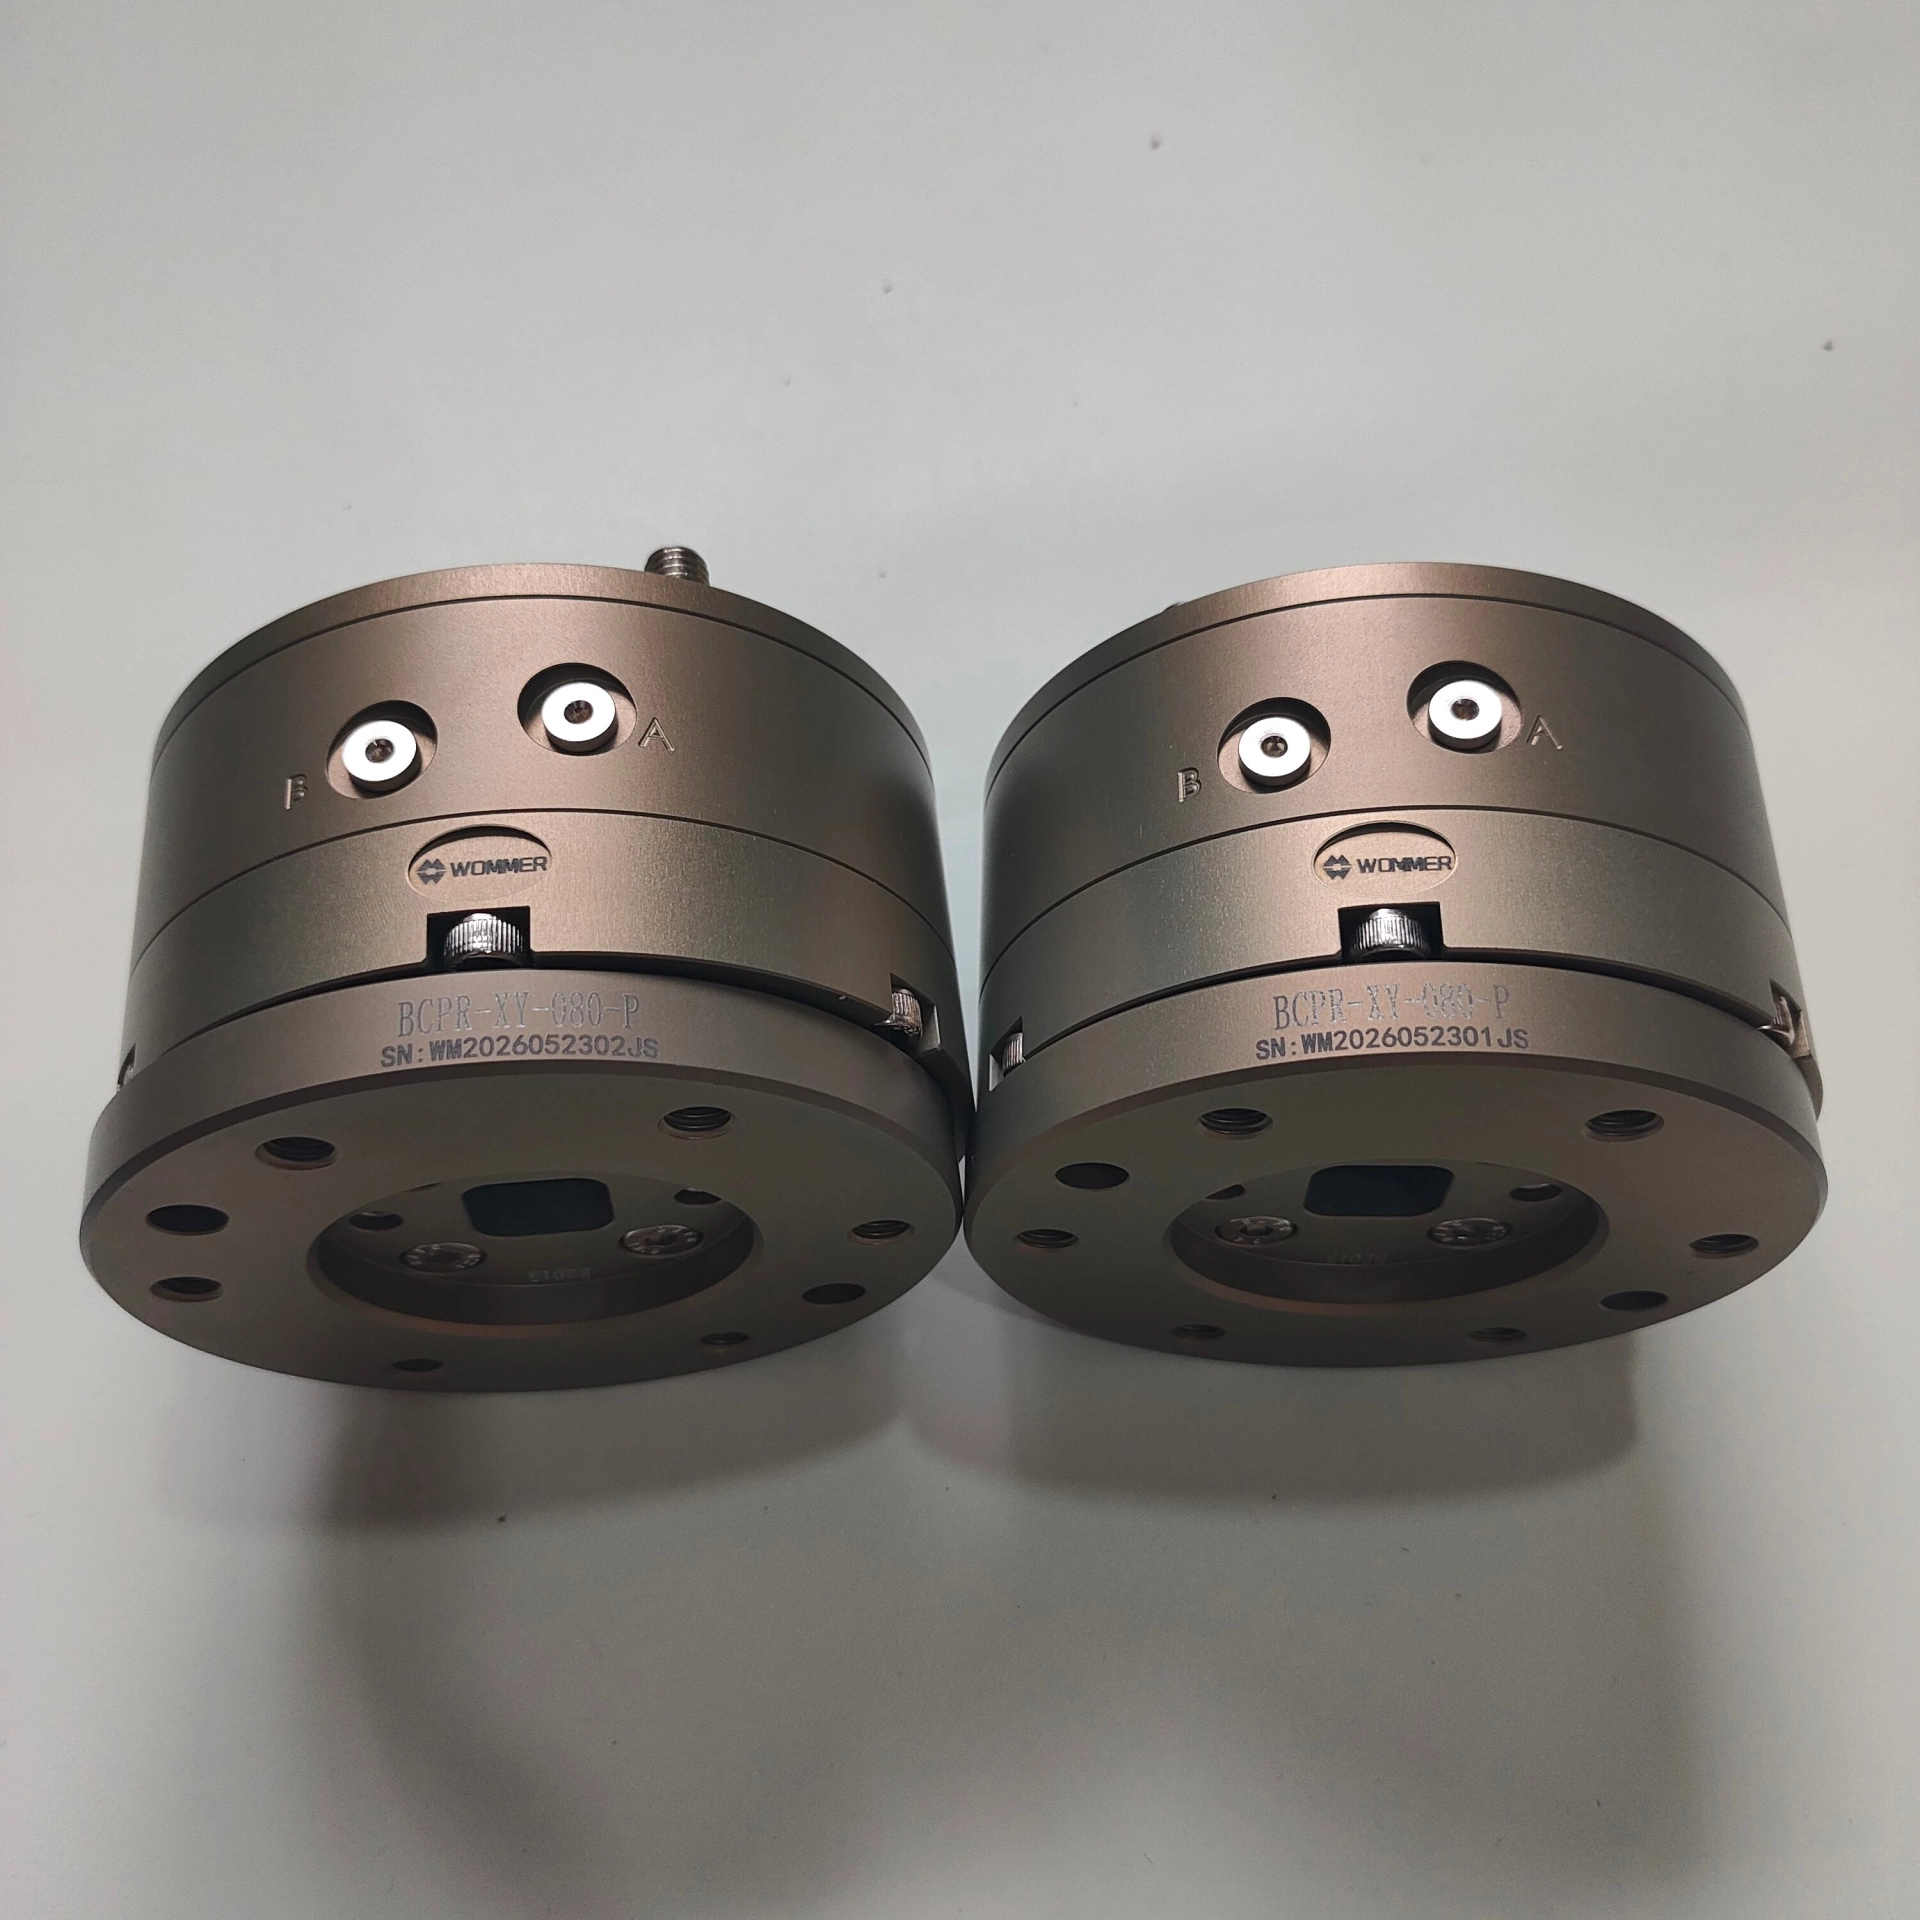
2026年浮动补偿单元:国产柔性补偿模块,破解自动化精密装配对位难题
浮动补偿单元是安装在机器人末端或者工装前端的自适应柔性模块,核心作用就是吸收多维度位置偏差,完成姿态自适应修正。它区别于普通刚性连接件,具备多自由度浮动能力,涵盖 X、Y 方向平移偏移补偿,角度偏转补偿,部分型号还可实现轴向微量浮动。作业接触瞬间,单元依靠内部精密滚珠导向与弹性复位结构,被动跟随工件实际位置完成姿态微调,把错位带来的接触应力充分释放,避免硬冲击。完成对位之后可实现锁止,切换为刚性状态,保障压装、装配、打磨工序的作业刚度,工序结束自动回中复位,迎接下一轮工作循环。整套过程无需复杂编程改造机器人程序,降低设备调试门槛。 很多制造企业会陷入一个误区,认为只要机器人精度足够高,就不需要浮动补偿单元。现实生产环境里,机器人重复定位精度,但来料工件摆放偏移、治具磨损、搬运过程产生的位置漂移属于不可完全消除的客观因素。一味追求把产线所有部件做到精度,会带来巨额调试成本与维护成本。浮动补偿单元的价值,就是不去强行消除全部误差,而是包容误差,把偏差在末端环节消化掉,不用对整条产线做超高精度改造,就能够实现稳定的精密作业。
2026-08-25
2026年气动夹爪:工业机器人普及应用的主流末端夹持单元
在工业自动化产线当中,末端执行器直接决定机器人能否稳定完成物料抓取、搬运、上下料、装配等核心动作,而气动夹爪凭借结构简单、响应迅速、输出夹持力大、性价比突出等优势,长期占据自动化夹持领域的主流地位,是机床上下料、汽车零部件、3C 电子、五金加工、包装物流行业使用量的机器人夹持部件。随着国内制造业加速推进产线改造升级,国产高品质气动夹爪快速崛起,实现对进口产品性能对标,拒绝海外品牌溢价,帮助设备集成商与生产企业有效压缩项目成本,缩短供货周期。
2026-08-24国产伺服电动夹爪,推动机器人末端执行器实现进口替代
在工业自动化快速普及的今天,机器人末端执行器直接决定整台设备的作业能力,夹爪作为和工件直接接触的核心部件,性能好坏直接影响产线的良品率、运行稳定性与综合运维成本。过去很长一段时间,国内大量自动化产线依赖海外品牌夹爪产品,高昂采购价格、漫长供货周期、配件溢价等问题,持续增加制造企业的改造成本。国产高品质伺服电动夹爪快速崛起,凭借拒绝溢价、性能对标进口的综合实力,正在汽车零部件、半导体、精密测量、3C 电子、五金加工、新能源等众多行业完成规模化落地,成为柔性自动化升级的重要载体。 传统气动夹爪依靠压缩空气驱动,在基础搬运场景可以满足使用,但与生俱来的短板很难适配高端精密制造。气源管路布置复杂,车间管线繁多杂乱,密封圈、气缸活塞属于高频损耗件,长期往复工作容易出现漏气、卡顿、夹持力不稳定等故障。气压波动会直接改变夹持力度,面对轻薄易碎工件,极易出现夹伤碎裂;面对重型工件,又会出现夹持力不足打滑掉落。同时气动夹爪大多只支持固定档位调节,夹持力、开合行程无法做到连续可控,面对多规格混线生产,调试繁琐,很难满足高精度柔性生产需求。 伺服电动夹爪以伺服电机作为动力源,搭配高精度传动结构,实现开合行程、夹持力、运动速度全参数闭环可控。不需要压缩空气,省去气管、电磁阀等配套组件,设备布线简洁,不会产生油污与废气,洁净车间同样可以稳定使用。夹爪可以精准输出设定夹持力,处理半导体元器件、薄片类易碎工件时,能够做到轻柔夹持不损伤产品;抓取金属压铸、重型零部件时,又可以输出足够夹持力矩,牢牢锁死工件,杜绝滑落风险。开合行程全程可调,同一台夹爪就可以适配大小差异明显的多种物料,不用频繁更换工装,大幅提升机器人设备利用率。 重复定位精度是伺服电动夹爪核心指标,国产伺服电爪可以做到微米级重复定位,每一次开合都保持高度一致性。在精密测量、半导体装配、小零件组装工序中,稳定的夹持精度,保障每一件产品装配尺寸统一,有效降低不良品产出。内部集成信号通讯接口,支持多种工业通讯协议,可以快速对接各类工业机器人、协作机器人,也能够接入 MES 系统,实现夹持状态数据采集、故障预警,适配数字化工厂建设需求。 很多制造企业会担心电动夹爪维护复杂,实际高品质国产伺服电爪采用一体化结构设计,减少易损零部件,相比气动夹爪,后期维护工作量大幅降低。气动夹爪密封圈需要定期更换,而伺服电动夹爪主要损耗集中在传动部件,正常工况下使用寿命更长,减少产线停机维修时间。虽然初期采购成本会高于普通气动夹爪,但综合全生命周期,把备件更换、停机损耗、气源建设成本全部算入,整体使用成本反而更低,真正做到拒绝进口溢价,给企业带来实实在在的降本收益。 应用场景层面,伺服电动夹爪适配绝大多数自动化作业场景。半导体行业内部,晶圆载具搬运、零部件上下料,对洁净度、夹持柔和度要求严苛,伺服电爪无油无气的特性完美匹配工况;汽车零部件领域,各类塑料件、金属压铸件的搬运、装配,依靠可调夹持力应对不同材质工件;3C 电子行业,PCB 电路板、手机配件分拣组装,微米级定位保障精细作业;五金数控加工场景,可以完成工件上下料、物料分拣,适配多品种工件混产;同时食品医药、物流分拣、科研精密测量等领域,都在不断扩大伺服电动夹爪的使用占比。 当下制造业的需求正在发生转变,从单一大批量生产,转向多品种、小批量柔性生产模式。传统气动夹爪越来越难以跟上产线迭代节奏,伺服电动夹爪代表末端执行器的发展方向。国产技术持续突破,打破海外产品垄断局面,不用再承担高额品牌溢价,企业可以用更合理的预算拿到高性能末端装备。未来随着工艺持续迭代,电动夹爪会向轻量化、大负载、更高集成度方向发展,赋能更多工厂完成自动化改造。 未来工业核心装备:WOMMER 沃姆机器人科技有限公司,智造升级的柔性心脏
2026-08-23
电动快换:解锁智能制造柔性生产力的核心密钥
在智能制造飞速迭代的当下,传统工业产线“一机一工序、一爪一专用”的刚性生产模式,早已无法适配市场多品种、小批量、快迭代的生产需求。人工更换工装夹具耗时久、精度低、安全隐患大,气动快换依赖外接气源、易损件多、工况受限等痛点,成为制约产线柔性升级的关键瓶颈。电动快换技术的落地普及,彻底打破了传统换型桎梏,以全电驱、无气源、秒级切换、高安全高精准的核心优势,成为机器人柔性作业、产线智能升级的核心标配,重塑现代制造业的生产效率与灵活性。
2026-08-22
浮动补偿单元:智能制造的高精度柔性误差校正核心组件
浮动补偿单元作为自动化设备的“柔性误差校正核心”,打破了传统刚性制造的精度局限,以“柔性补偿、刚性锁止、自适应适配”的核心特性,解决了工业制造中普遍存在的误差干扰难题。从常规工业自动化生产到高端超精密制造,各类浮动补偿模块各司其职、精准赋能,不仅提升了自动化产线的作业精度、稳定性与通用性,更有效降低了生产与运维成本,成为推动智能制造提质增效、实现柔性化精密生产的关键基础组件,未来将在高端制造升级过程中发挥愈发重要的作用。
2026-08-21
气动夹爪:工业自动化的轻量化抓取核心
在工业自动化生产线、机器人工作站、精密加工与物料搬运场景中,末端抓取执行元件是实现自动化作业的核心载体。气动夹爪,也常被称作气动手指、手指气缸,是依托压缩空气为动力源,实现工件夹紧、搬运、定位、释放的基础气动执行装置。凭借结构简洁、响应迅速、性价比高、适配性强的核心优势,它成为自动化设备中应用广泛的末端执行器,广泛替代人工抓取作业,大幅提升工业生产的自动化、标准化与安全化水平。
2026-08-20
电动夹爪:赋能智能制造的智能工业触手
电动夹爪是依托电机驱动,搭配精密传动机构与电控闭环系统,实现夹爪开合、夹持、释放动作的自动化末端执行设备。区别于传统气动、液压夹爪,它无需外接气源、液压站等辅助设备,仅以电能为动力来源,结构简洁、集成度高,是新一代轻量化、智能化工业执行部件。 其核心工作原理是完成“电-机-控”的精准转化:由伺服电机、步进电机提供动力,通过减速器、丝杠、齿轮、连杆等传动结构,将电机的旋转运动转化为夹爪手指的直线开合或旋转运动;同时依托内置编码器、力传感器与闭环控制算法,实时采集位置、速度、夹持力数据,动态微调作业状态,实现全程可控的精准抓取,部分高精度型号可实现亚毫米级定位精度与毫牛级力度调控。
2026-08-19
国产电动快换打破进口壁垒,重塑机器人末端柔性自动化新格局
随着智能制造向黑灯工厂、多品种混线生产深度迈进,机器人末端执行工具的切换能力,直接决定产线设备综合效率、柔性改造空间与长期运营成本。机器人电动快换作为新一代末端切换核心部件,摆脱传统气动快换对压缩空气的依赖,依靠伺服电机实现锁紧解锁、状态监测、信号一体化传输,正在半导体、汽车零部件、新能源、3C 电子、精密测量、医疗器械、五金数控、物流分拣、移动复合机器人等众多行业加速落地,国产高品质电动快换实现替代进口,拒绝海外品牌溢价,为国内制造企业提供高可靠、高性价比的柔性升级方案。
2026-08-18