不少采购和技术人员在挑选长行程夹爪时,会下意识地把“行程更大”当成升级方向,觉得开口越宽、能抓的工件种类越多,设备就越有弹性。实际用起来却发现,行程放大之后节拍变慢、重复定位出现偏差,甚至工件在爪指末端轻微晃动。问题往往不在行程本身,而在于选型时没有把工件尺寸分布、抓取姿态和机器人负载放在一起算。长行程夹爪的价值不是“抓得更宽”,而是在合适的范围内把稳定性守住。
在福州及周边制造业聚集的区域,产线改造的节奏一直不慢,夹爪的选型沟通几乎每天都在发生。我们接触到的需求里,有相当一部分是先讲清楚工况、再倒推参数,而不是翻开规格表挑一个数字。这恰好是长行程夹爪应用的正常逻辑:先确定怎么抓,再决定抓多远。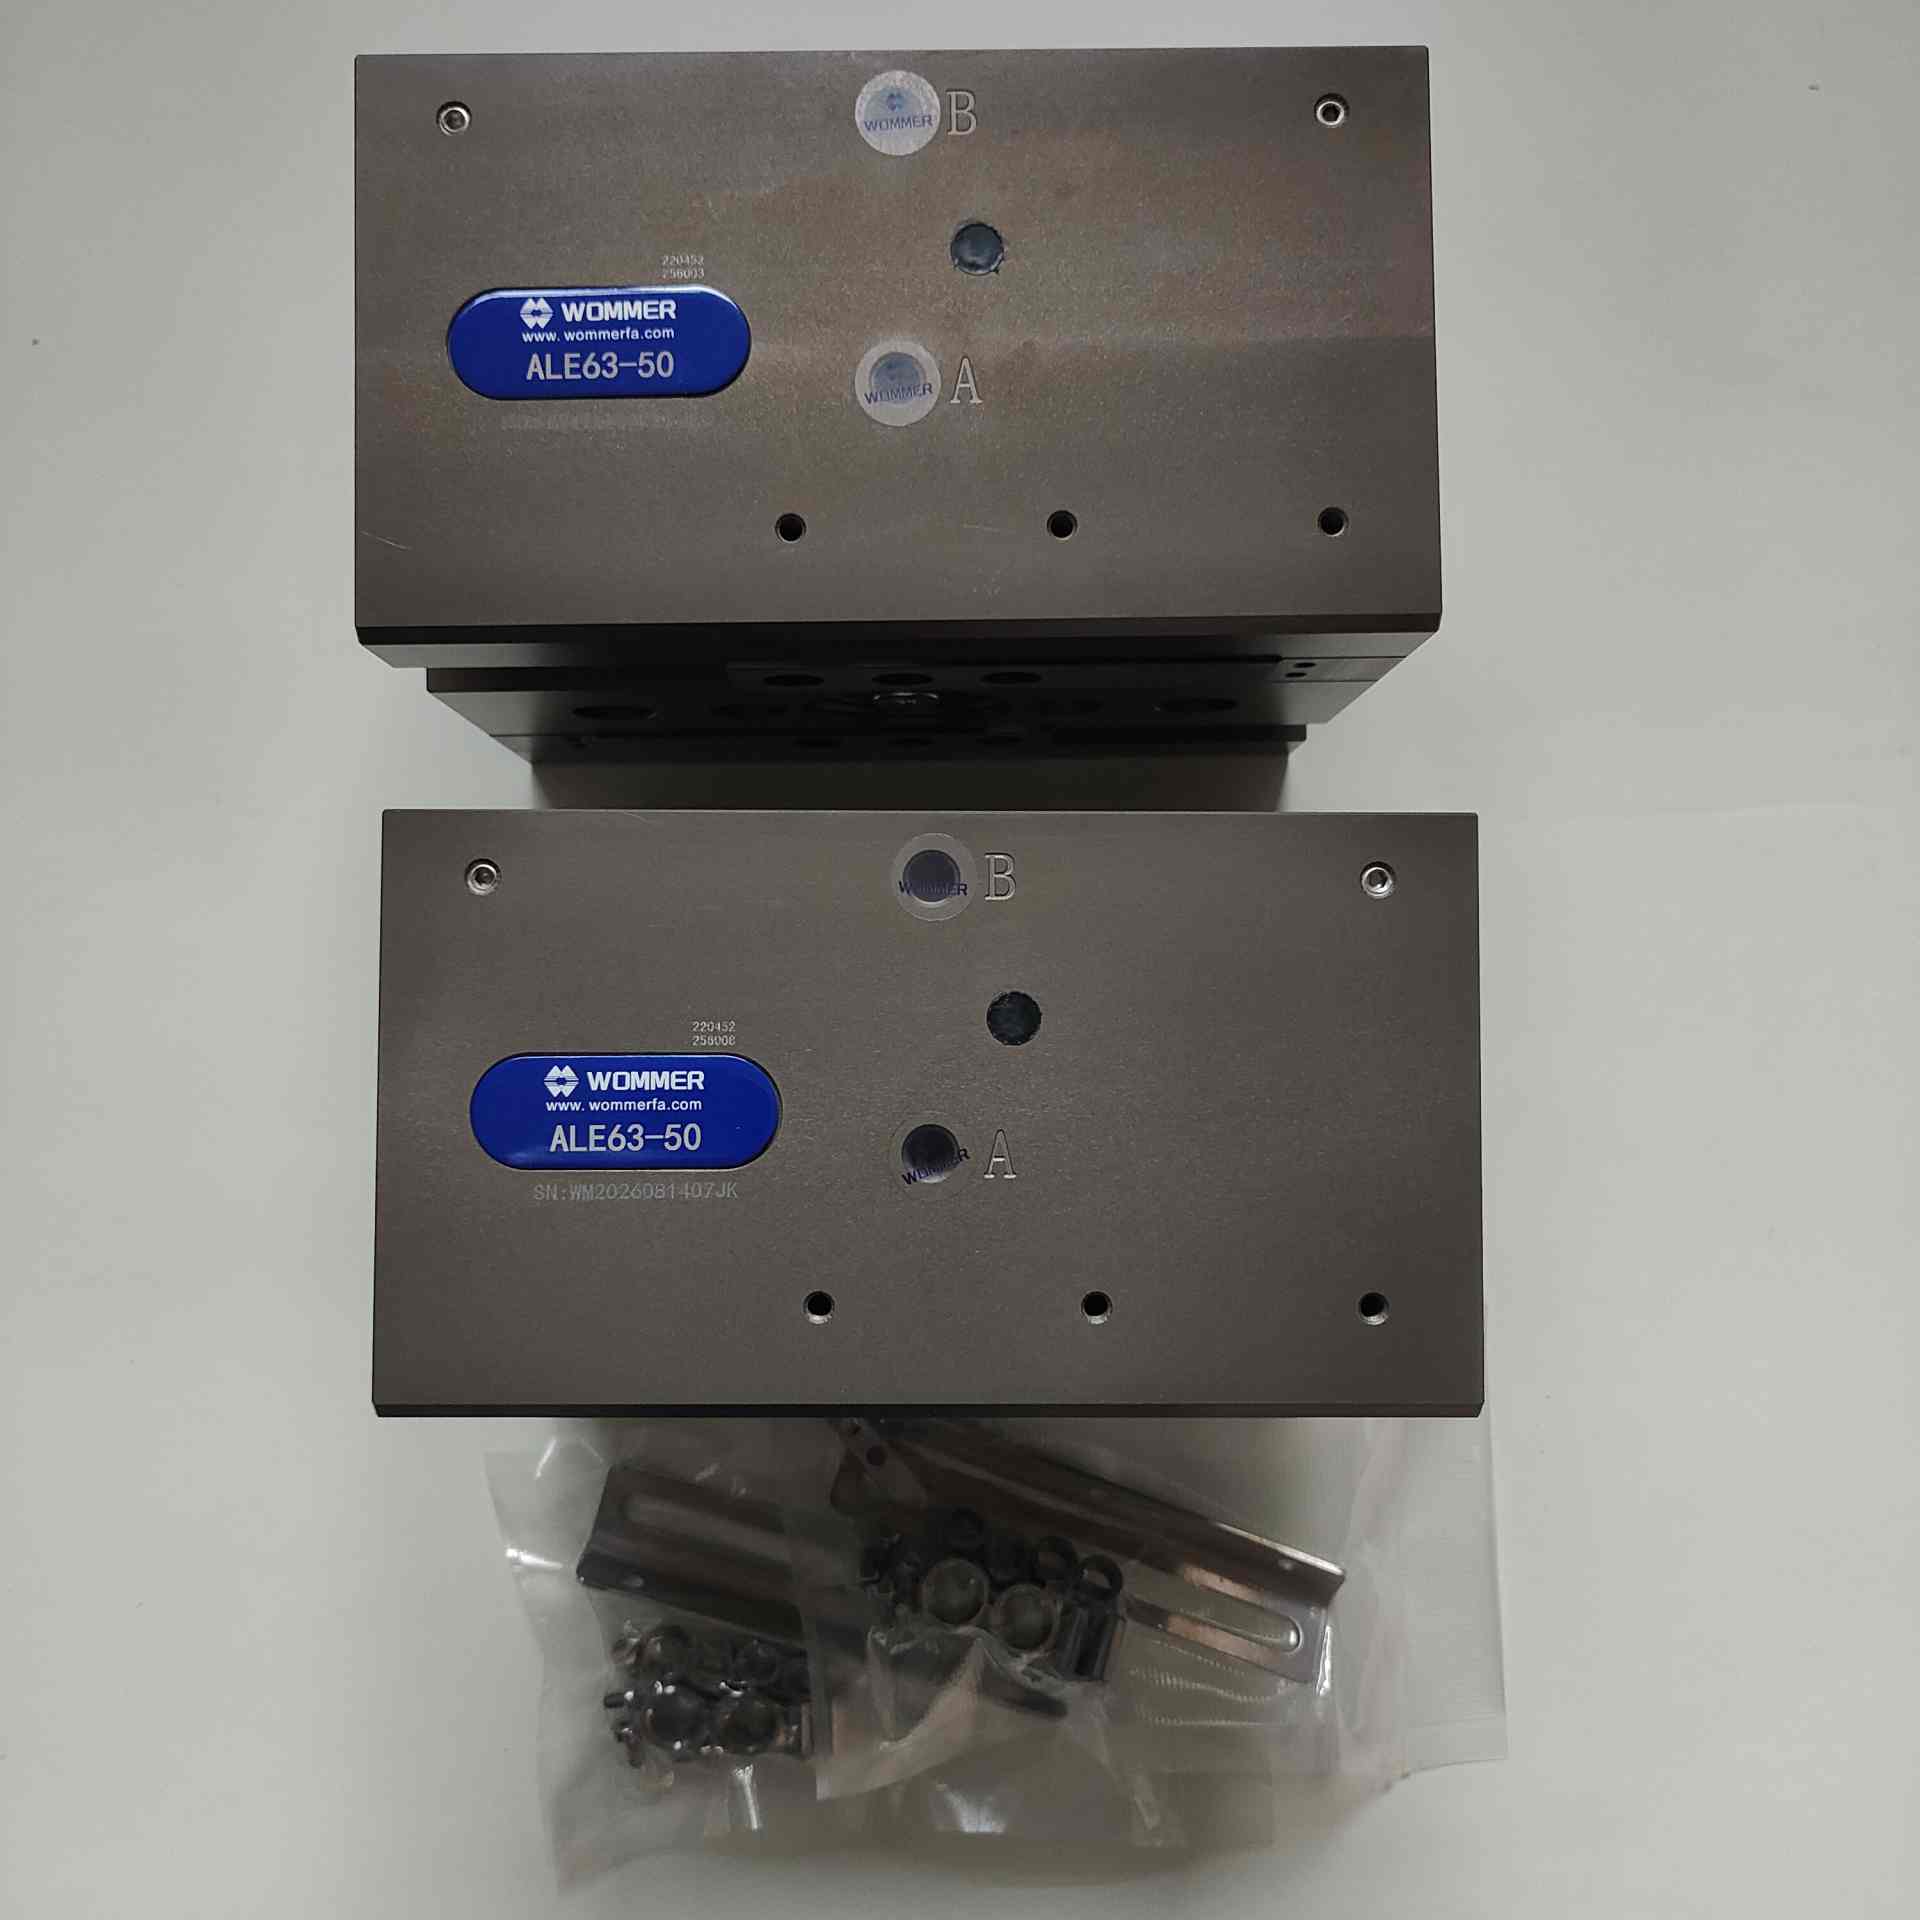
福州长行程夹爪选型中容易踩的几个坑
把行程当成单一指标,是常见的偏差。长行程夹爪的开口宽度、爪指长度、驱动方式、重复定位能力是一组相互制约的参数,单独放大某一项,其他项往往要跟着让步。以下是我们在实际沟通中反复提到的几点:
- 只看开口,忽略常用工况。工件多数时候集中在某个尺寸区间,夹爪真正需要的是在这个区间内保持稳定夹持,而不是把极限行程拉到多大。
- 忽略爪指的刚性。行程加长后,爪指悬伸变长,同样的夹持力作用在末端,形变和振动会被放大,薄壁件和易损件对此尤其敏感。
- 没有核算机器人末端负载。夹爪自重加上工件重量,会直接影响机器人的加速度和节拍,长行程结构通常更重,这一步不能省。
- 把气动方案直接套到长行程场景。长行程下气动的定位可控性会打折扣,电动伺服夹爪在多段位、可调行程的场合更容易调出稳定效果。
选完夹爪,服务和响应同样是考量项
末端执行器属于易损耗、强工况的部件,选型只是开始。沃姆机器人建立了全生命周期远程技术服务体系,从选型规划、方案优化到运行指导和运维支持,都有对应的对接方式。福州的客户在方案阶段可以就近沟通,后续的运行问题也能通过远程方式快速定位,减少停线等待。我们更希望做的是长期配合,把每一次夹爪的调整都变成产线经验的一部分。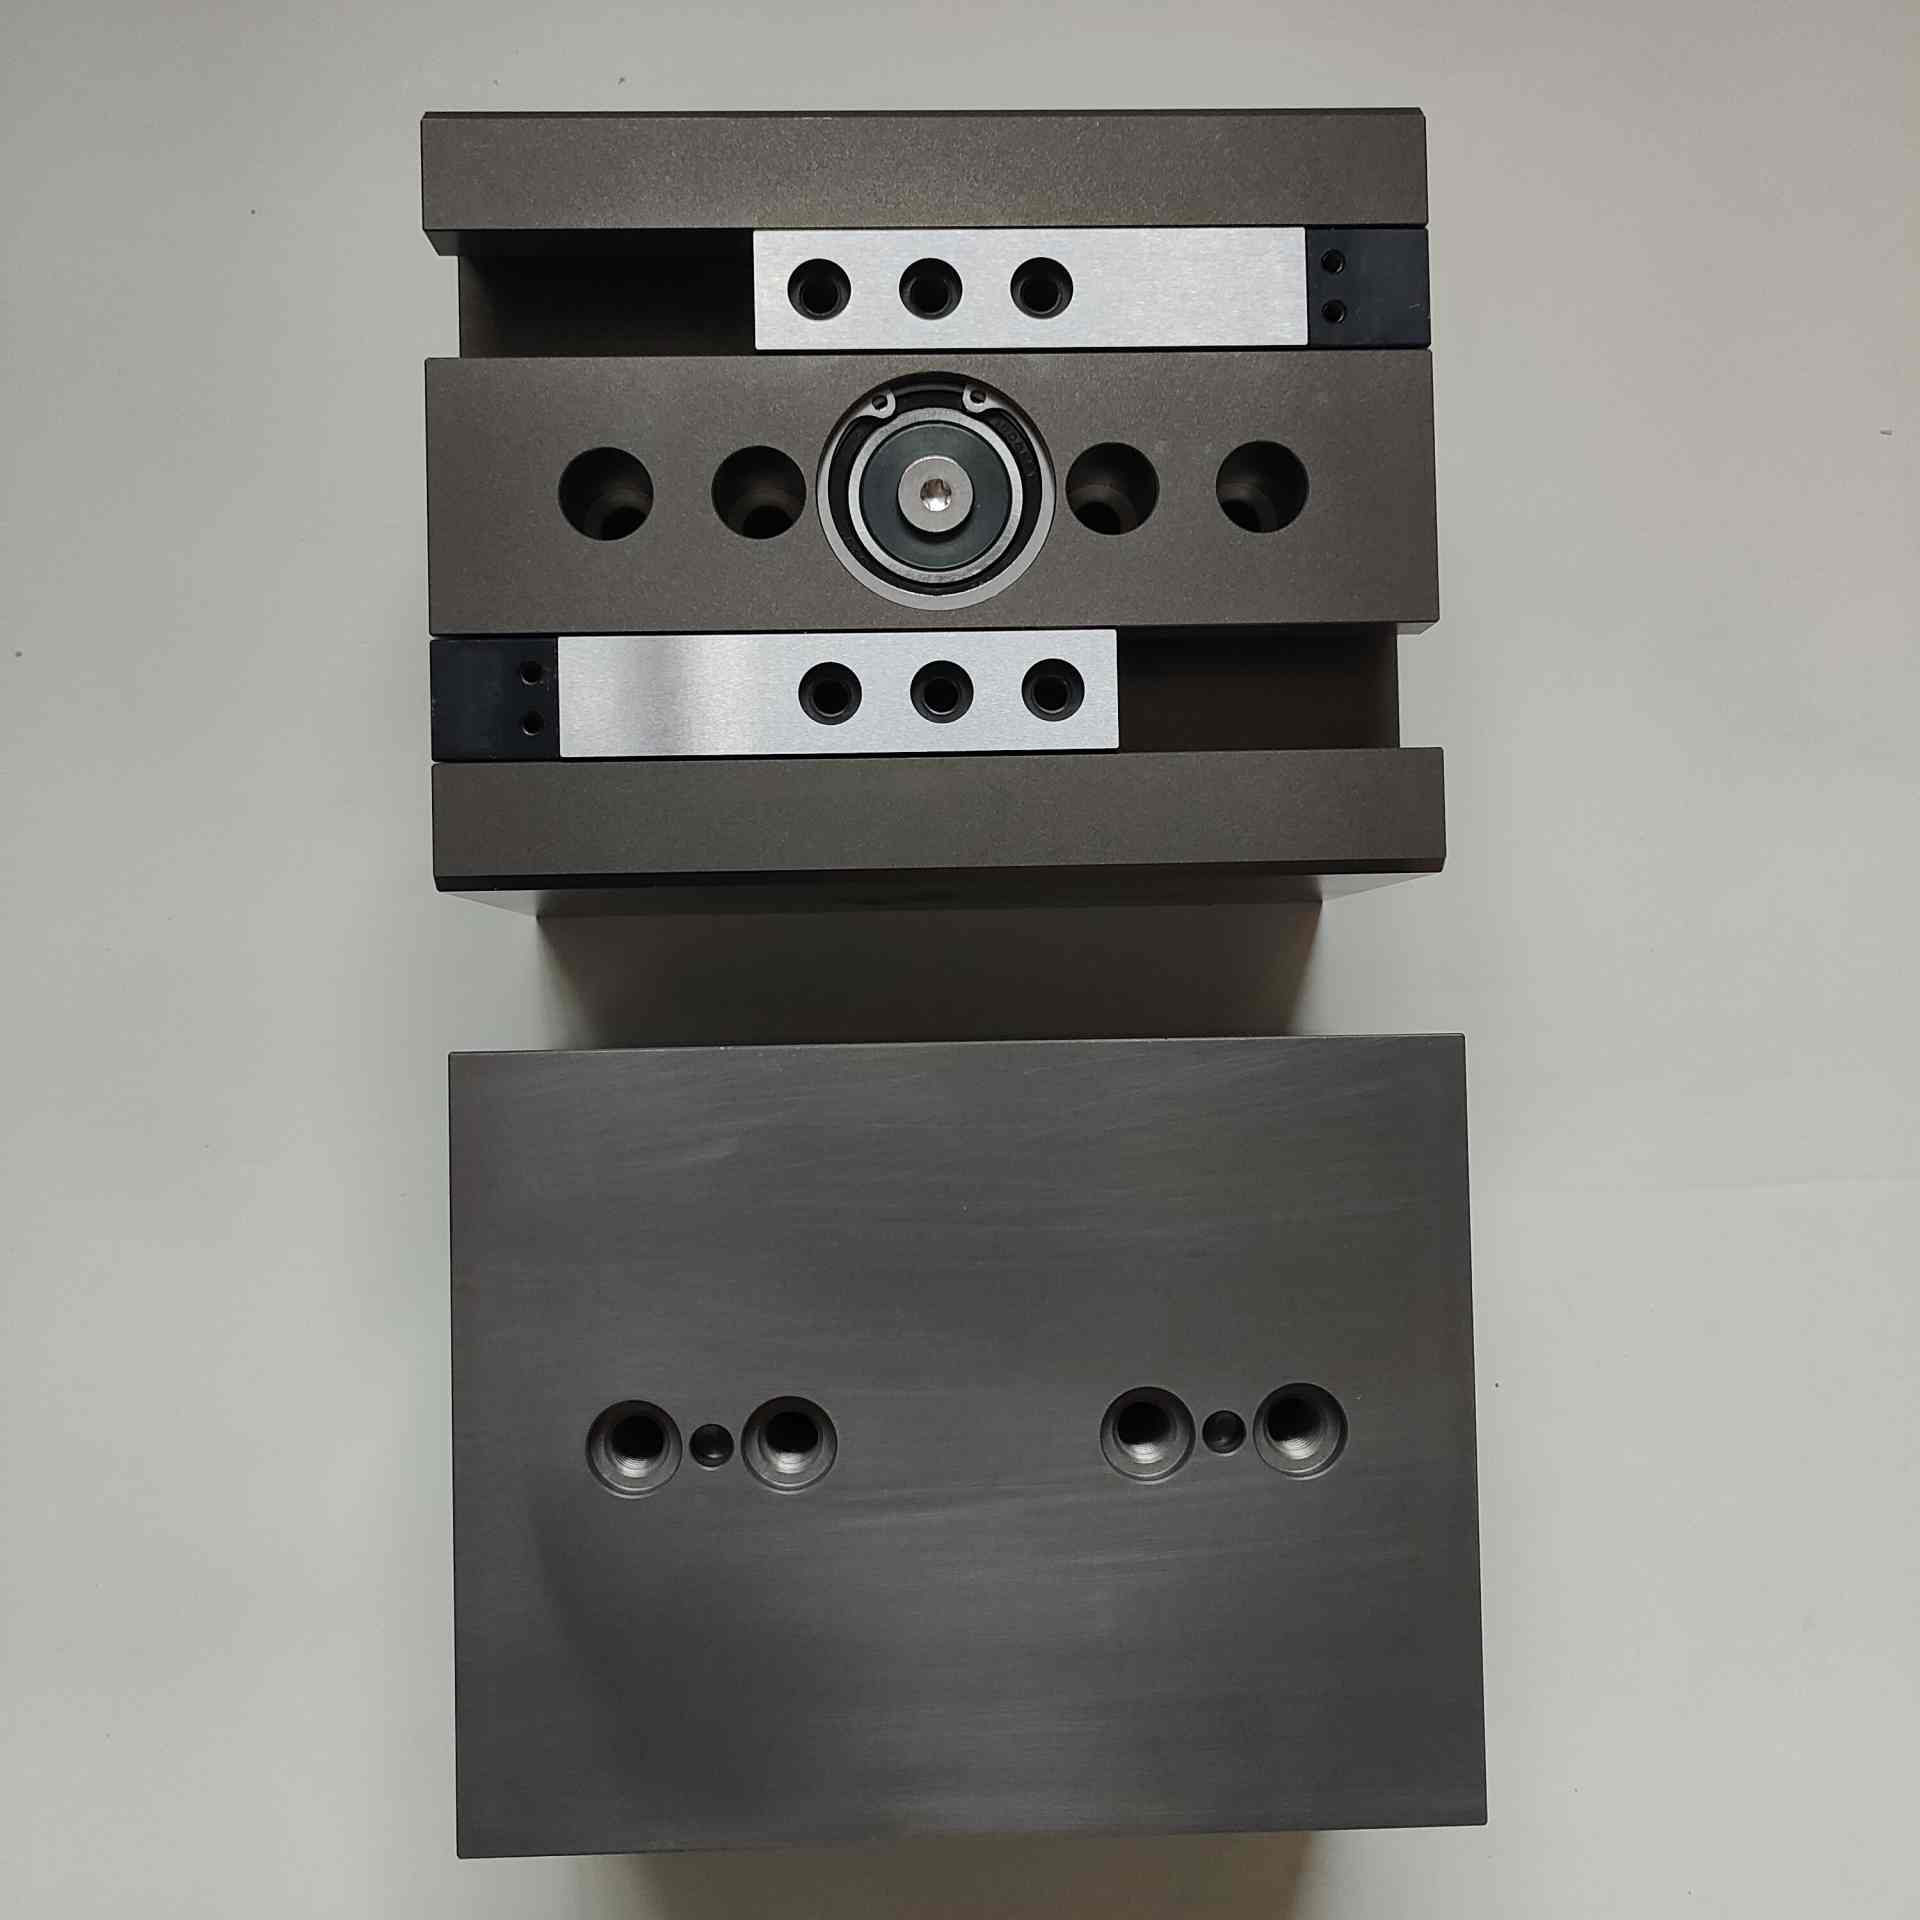
长行程夹爪选型要点
如果你正在为福州本地的产线寻找合适的长行程夹爪方案,不妨先把工件尺寸、抓取姿态和节拍要求整理清楚,再和厂家做一轮针对性沟通。详细的产品资料可以在 www.womrqc.com 查看,也可以拨打 400-1828-518 与我们聊聊具体工况,把问题说透,方案自然就清晰了。