电动快换:柔性智能制造末端核心枢纽,国产方案加速进口替代
2026-07-29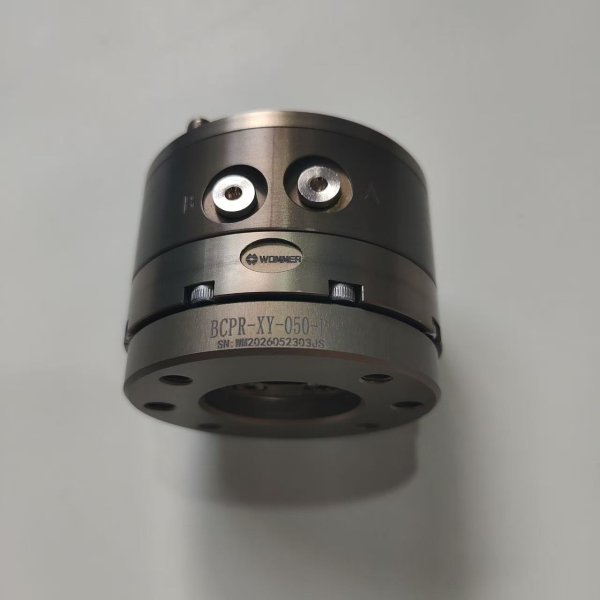
浮动补偿单元|机器人末端柔性容错核心模块,适配快换盘、电爪、气爪成套柔性抓取系统
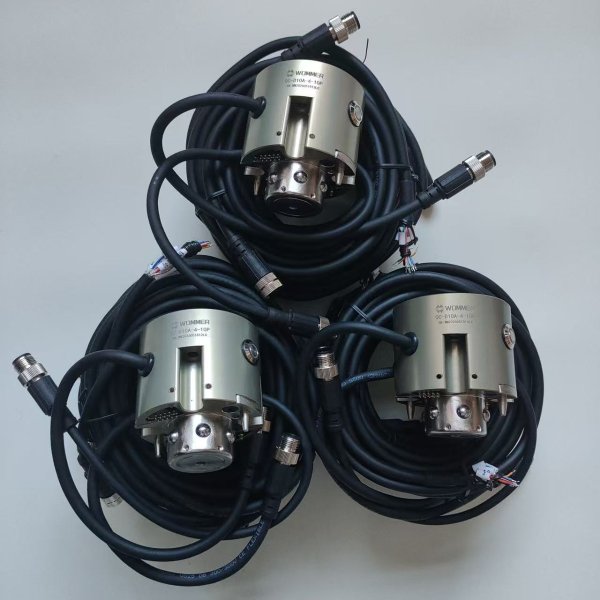
WOMMER 沃姆浮动补偿单元,是机器人末端必备的柔性缓冲模组,串联布置于快换盘与夹爪之间,提供多自由度自适应柔顺能力。 自动化产线普遍存在多重叠加误差:视觉对位偏差、工件尺寸公差、料盘摆放偏移、工装长期磨损、机器人微量定位漂移。传统刚性末端无缓冲空间,抓取、装配时硬碰硬,极易造成工件磕碰、压伤、装配卡滞,甚至引发机器人过载报警停机。 浮动补偿单元可自动吸收多维位置偏差,支持浮动柔顺模式与气动刚性锁止模式一键切换;装配对接阶段开启柔性自适应让位,高速转运阶段通气锁止保持刚性稳定。可与电动快换盘、气动快换盘、伺服电爪、气动夹爪无缝组合,广泛应用机加工上下料、精密轴孔装配、螺丝锁附、光学元件搬运、半导体辅件流转、线束组装等工况,是多 SKU 混线柔性产线升级标配模块,国产高性价比替代进口浮动模块。
2026-07-28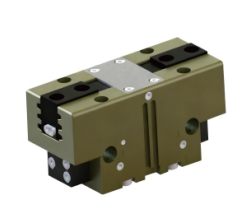
气动夹爪|工业机器人重载通用抓取工装 高刚性稳定夹持解决方案
气动夹爪是工业自动化产线中应用广泛、稳定性强的重载抓取执行机构,也是机器人末端柔性系统的核心基础工装。依靠压缩空气驱动实现夹指开合夹紧,结构简单、动作迅速、夹持刚性强、负载范围大,广泛适配工业机器人与协作机器人各类上下料、转运、码垛、工装搬运工况。在自动化柔性改造中,气动夹爪承担着重载、大件、高负载、恶劣工况的抓取任务,与伺服电爪形成精准互补,成为工厂降本增效、实现柔性量产的必备夹具。
2026-07-27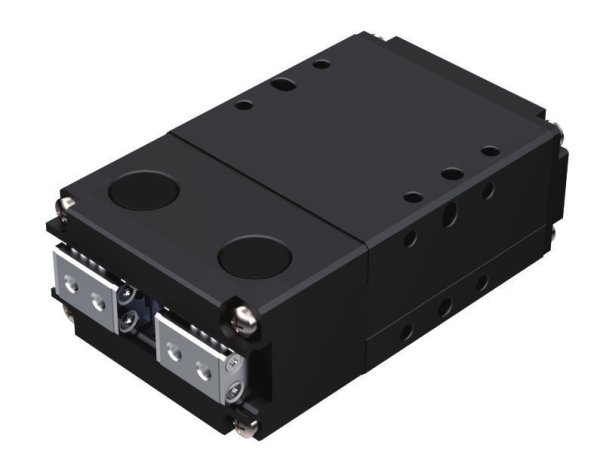
精准力控实现柔性无损抓取|WOMMER 沃姆二指平行电动夹爪,机器人末端精密执行核心单元
智能制造向精密化、柔性化、数字化持续迭代,传统气动夹爪受气源条件制约,夹持力度难以精准调控、缺少运行数据反馈,在新能源、3C 电子、精密光学、医疗器械等高标准制造场景愈发难以满足生产要求。薄壁塑胶件、电芯、微型元器件极易出现挤压损伤,多规格工件混线生产调试繁琐,制约产线良品率与换产效率。WOMMER 沃姆二指平行电动夹爪作为高性能机器人末端执行器,采用驱控一体化闭环伺服架构,依托微米级定位能力、全域可调夹持力与稳定可靠的运行表现,可与电动快换盘、气动快换盘、浮动补偿单元模块化自由组合,广泛用于精密装配、小件上下料、精密工件分拣工况,以国产高品质方案助力工厂柔性自动化升级。
2026-07-26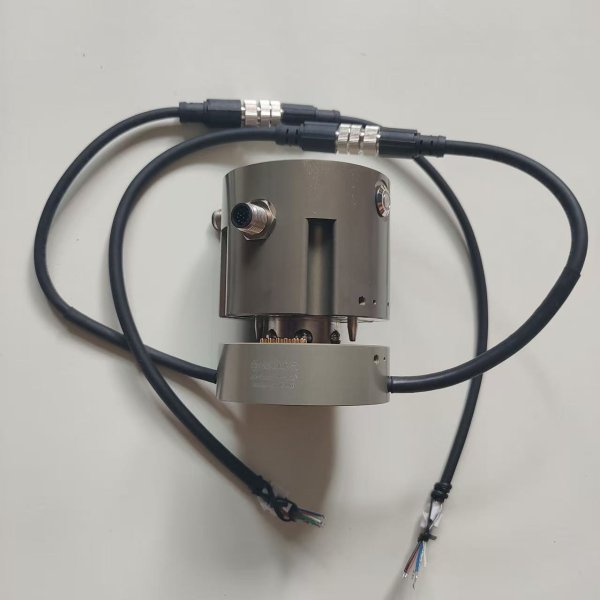
电动快换盘是什么?协作机器人无气源自动换爪电爪柔性解决方案
在精密自动化、无尘车间、智能装配产线中,机器人末端换爪系统分为气动与电动两大类型。其中电动快换盘凭借无需气源、全自动电控切换、信号集成一体、换爪精度高、适配洁净场景等优势,成为协作机器人精密柔性升级的核心单品。区别于传统气动快换依赖气路驱动、管路繁琐、工况受限的短板,WOMMER沃姆电动快换盘主打纯电驱智能换爪,搭配二指平行电爪可实现全电控柔性作业,完美解决精密产线换产慢、精度差、气源依赖、工况受限等痛点,是新能源、3C电子、精密五金、医疗配件等高精尖行业自动化升级的优选末端配件。
2026-07-25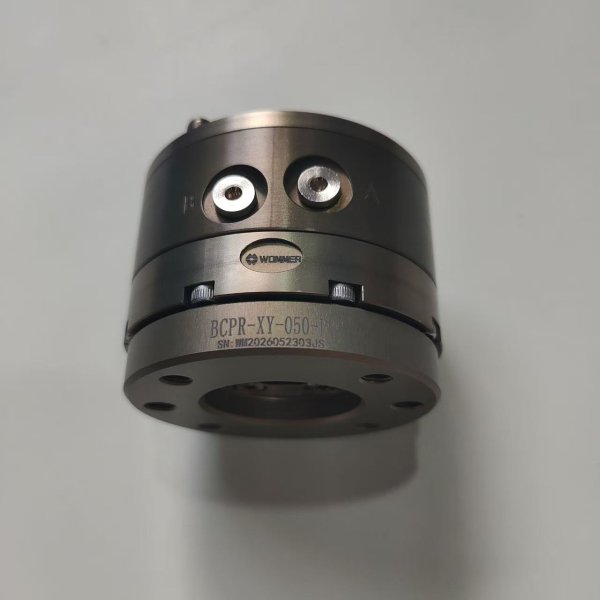
浮动补偿单元|机器人末端柔性误差补偿模块,适配电动快换盘 / 气动快换盘、电爪、气爪成套柔性系统
浮动补偿单元是机器人末端柔性容错核心配套组件,串联布置于快换盘与夹爪之间,可实现 XY 平面、XYZ 三轴微量自适应浮动,自动吸收产线各类累积定位偏差。 自动化工位普遍存在来料摆放偏移、工件尺寸公差、视觉对位误差、工装磨损、机器人重复定位微量漂移等问题;刚性末端无缓冲能力,直接硬接触极易造成工件磕碰、崩边、压伤、装配卡滞,甚至触发机器人过载报警停机。
2026-07-24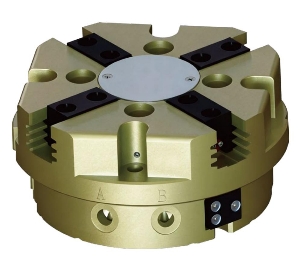
气动夹爪|机器人重载通用型夹持工装 适配电动/气动快换盘 自动化上下料专用夹具
气动夹爪是工业机器人、协作机器人末端核心重载夹持工装,依托压缩空气驱动实现开合夹持动作,具备刚性强、夹持力大、响应速度快、耐造抗造、性价比高的核心特性。可完美适配电动快换盘、气动快换盘组成全套柔性末端系统,可与伺服电爪自由互换搭配,广泛适配各类重载、大体积、高刚性工件的自动化上下料、转运、治具搬运、码垛、工序流转作业,是自动化产线基础且刚需的通用抓取工装。 产品适配机加工、3C电子、家电、汽配、包装、半导体辅件等全行业产线,兼容多品类重载物料抓取,可配合机器人全自动换爪系统实现无人化工装切换,适配多SKU混线、高频换产、连续量产工况。
2026-07-23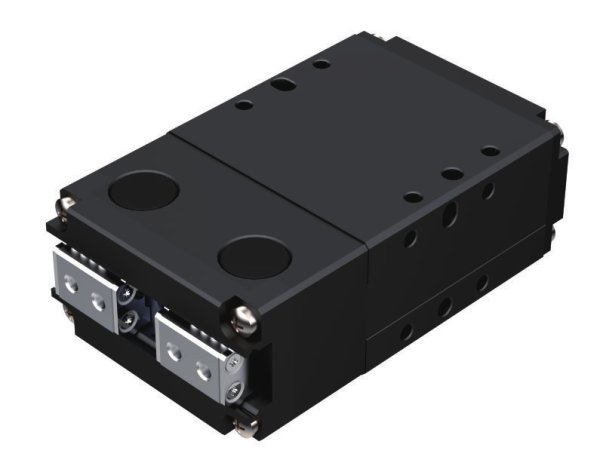
二指电动夹爪|WOMMER 沃姆伺服二指平行电爪,协作机器人精密抓取核心模组
柔性制造场景中,薄壁工件、高光零部件、微型精密元器件抓取痛点突出。传统气动夹爪夹持力度无法连续调节,容易造成工件压痕、挤压变形;同时依赖气源,管线繁杂、难以实现数字化抓取数据采集,无法适配精密装配、高精度检测等高要求工位。简易电动夹爪存在定位精度不足、结构刚性偏弱、长期循环精度漂移等问题;进口二指电爪溢价高、交付周期长,封闭协议不利于产线拓展升级。
2026-07-22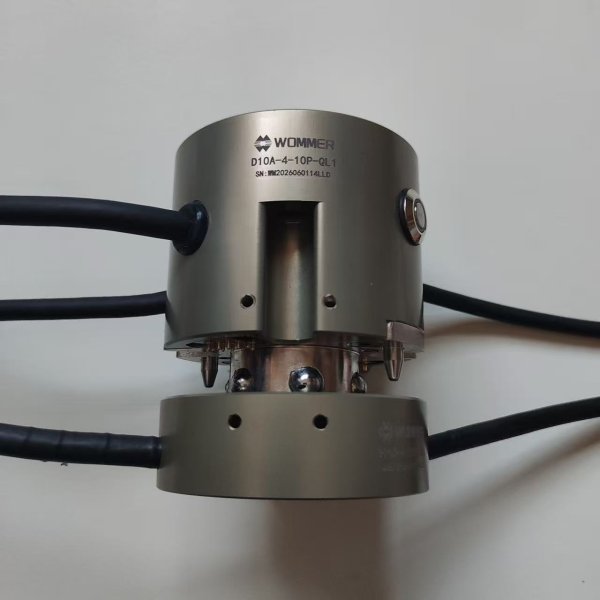
协作机器人专用电动快换盘|WOMMER 沃姆气电一体化电动快换完整解析
电动快换盘是机器人末端全自动工装切换核心枢纽,采用纯电驱锁止解锁,区别于传统气动快换依赖气源驱动钢珠锁紧,无需空压机、无需复杂气管布线,内部集成供电、气路、工业总线、IO 信号一体化盲插通道,3 秒自动完成工装拆装、信号同步导通,切换后无需人工重新标定 TCP 坐标,单台主机可同时兼容二指平行电爪、工业气爪、二级气动快换盘三类抓取工装,实现一台协作机器人兼顾精密装配、重载上下料、多 SKU 工装矩阵拓展全工序柔性生产。 WOMMER 沃姆电动快换专为协作机器人轻量化负载、人机共融安全规范打造,是国产对标海外高端分体快换的一体化平替方案,解决人工换爪停机、进口设备溢价高、货期漫长、生态封闭等行业痛点。
2026-07-21
浮动模块单元(浮动补偿单元)完整介绍,搭配电动快换盘、电爪、气爪、气动快换盘成套柔性末端
浮动模块单元又称浮动补偿单元、柔性浮动法兰,串联在电动快换盘与抓手(电爪 / 气爪) 之间,属于机器人末端柔性补偿核心配件,依靠精密弹性导轨 / 弹簧机构,提供X/Y/Z 三轴 + 微量角度自适应浮动量,自动吸收来料定位偏差、模具顶出误差、机器人重复定位误差,实现无应力装配、无冲击抓取,解决硬对接压伤工件、卡滞、机器人过载报错难题。
2026-07-20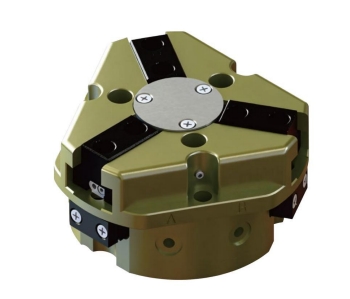
通用自动化夹持主力:WOMMER 沃姆气动夹爪,适配机器人搬运、机床上下料多工况柔性配套
国内制造业自动化升级呈现分层化需求,精密微小零部件装配依赖二指平行电爪实现精准控力,而数控加工、冲压、仓储转运、重型零部件上下料等量产工位,气动夹爪凭借结构简洁、响应迅速、负载覆盖广、投入运维成本低的特性,成为机器人末端执行器中应用广泛的夹持设备。市面上普通气动夹爪普遍存在内部气路设计简陋、密封件易老化渗漏、长期往复运行导向间隙变大、夹持力波动等问题,在切削液、金属粉尘、油污车间频繁故障停机,持续拉高车间生产损耗。
2026-07-19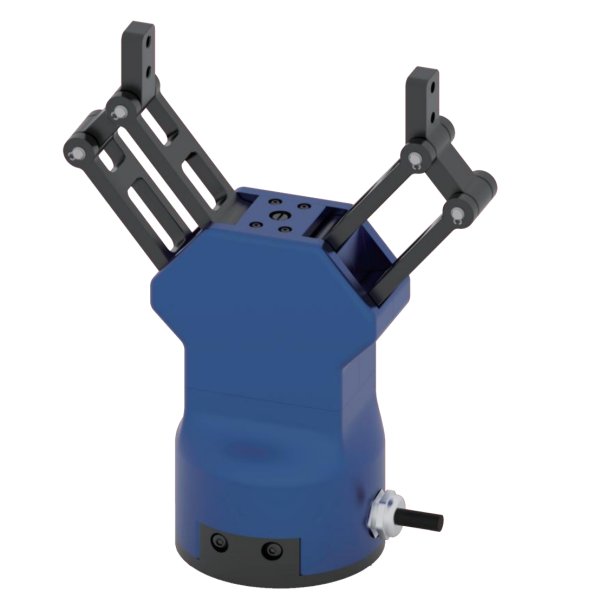
伺服电动夹爪重塑柔性产线夹持逻辑,WOMMER 沃姆二指平行电爪实现高精度自动化升级
制造业自动化升级进入深水区,机器人搬运、机床上下料、精密装配等主流工序,对末端夹持设备的可控性、精度、数字化能力提出全新标准。传统气爪依靠气压驱动,夹紧力调节粗放、行程固定,气压波动极易造成工件压伤、抓取滑落,在 3C 电子、半导体、精密五金、新能源零部件等高要求产线中短板凸显。电动夹爪以伺服电机为动力核心,实现行程、夹持力、速度全维度程序可调,无需配套气源管路,是当下机器人末端执行器迭代升级的主流方向。
2026-07-17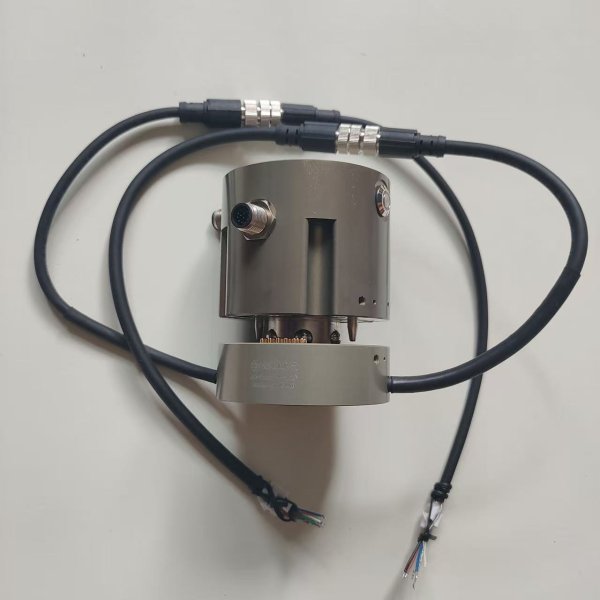
机器人电动快换盘|WOMMER 沃姆国产全电驱快换枢纽,柔性自动化升级核心硬件
国内制造业自动化升级迈入多品种、小批量、黑灯无人生产时代,传统 “一机单爪” 刚性产线的局限性被持续放大。传统人工拆装末端夹具单次耗时十余分钟,反复标定 TCP 坐标严重占用有效生产工时;气动快换装置高度依赖空压机配套,管路油污、断气松锁、信号传输不稳定等缺陷,无法适配新能源、3C 电子、医疗器械无尘精密车间。
2026-07-16