【正文】
如果一条产线上同时要处理四五种不同工件的抓取任务,每切换一次就要停线换夹具,这笔账该怎么算?很多工厂管理者在推进柔性化改造时都会遇到这个难题。多夹具共用机器人快换方案,正是冲着这个痛点来的。它让一台机器人能在不同夹具之间快速切换,不用停机等人工拆装,也不需要为每种工件单独配一台机器人。本文结合东莞制造业的实际情况,把这一方案的基础知识讲清楚,帮助刚接触这个方向的朋友少走弯路。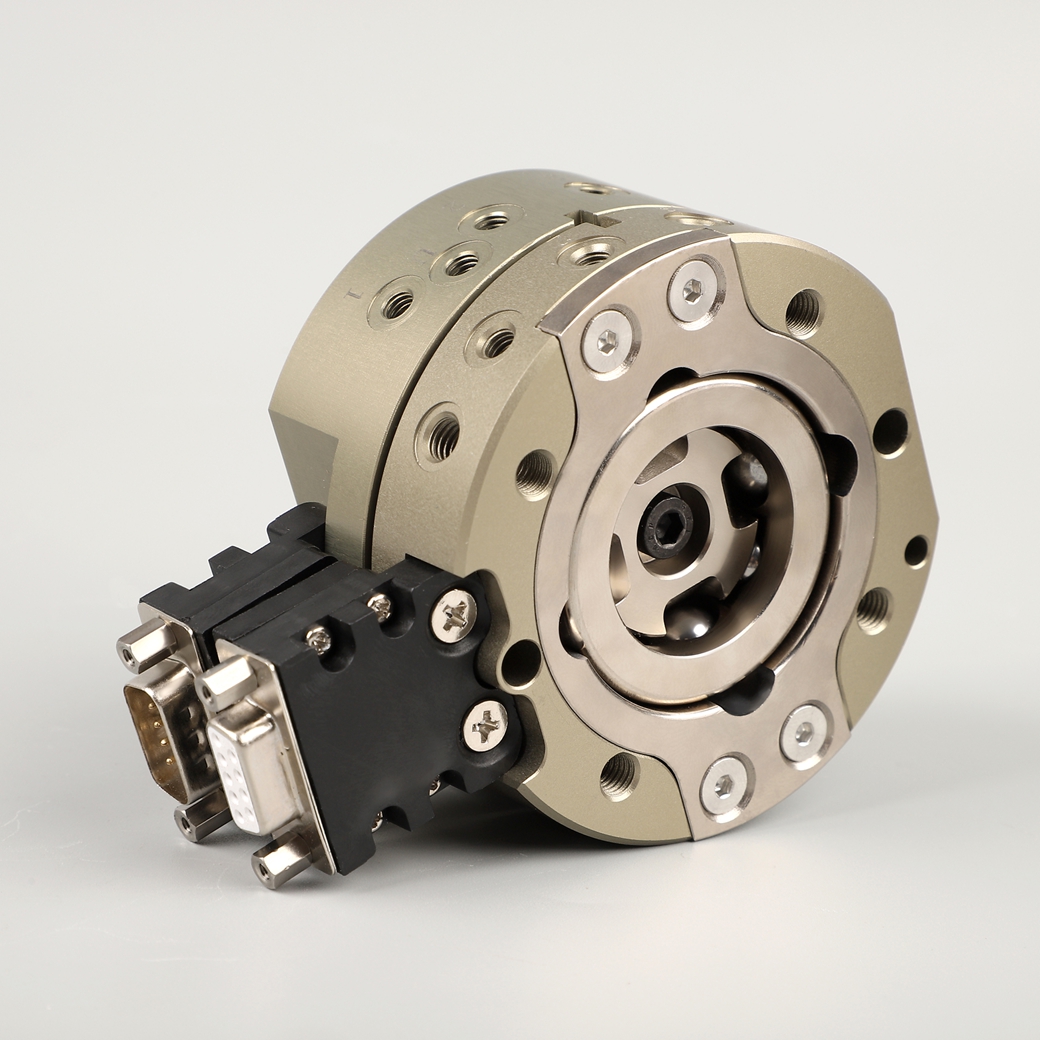
多夹具共用机器人快换方案到底解决什么问题
先说一个常见的误区:不少人以为快换装置只是“把夹具拆下来再装上去”的机械结构,选型时只看接口尺寸和负载重量。实际上,多夹具共用机器人快换方案涉及机械对接、气路电路导通、定位精度重复性、控制信号切换等多个环节。基础知识点在于,快换主盘安装在机器人末端,多个工具盘分别连接不同夹具,通过气动或电动锁紧机构实现秒级切换。关键在于重复定位精度能否稳定保持,以及切换后气路和信号是否可靠导通。
多夹具快换方案破解换型难题
在东莞的3C电子和汽车零部件工厂里,多品种小批量生产已经比较普遍。一条线体上午跑手机中框,下午换汽车小结构件,如果夹具不能快速切换,换型时间就会吃掉利润。多夹具共用机器人快换方案的基础价值,就是把换型时间从小时级压缩到分钟级,同时减少人工介入带来的品质波动。理解这一点,再去评估方案才有意义。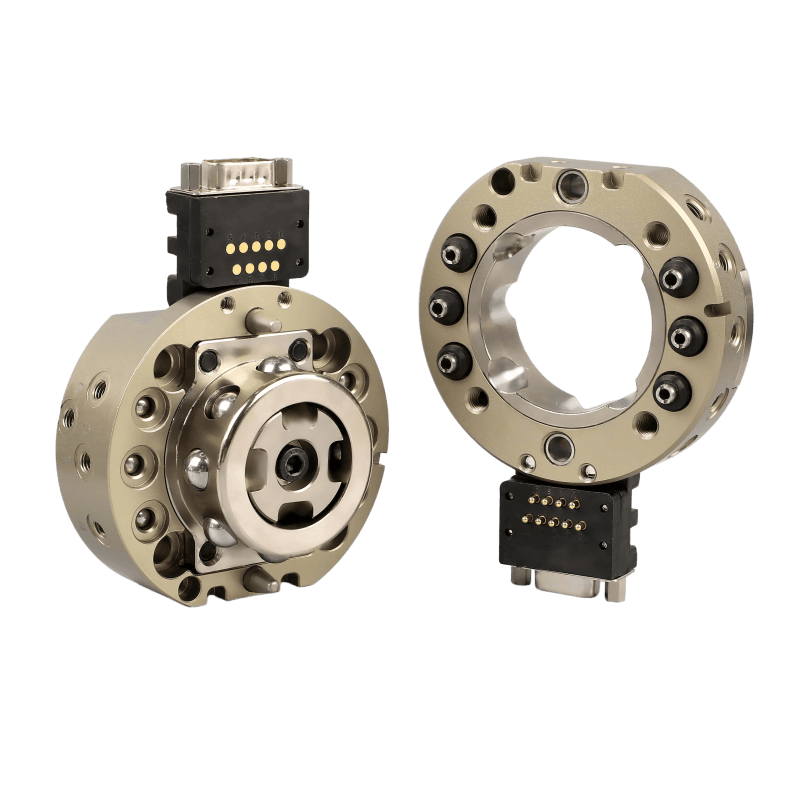
选方案前建议先理清这几个基础问题
准备导入多夹具共用机器人快换方案之前,建议先把几个基础问题理清楚:产线上到底有多少种夹具需要共用、每种夹具的重量和重心位置、换型频率有多高、现有机器人是否预留了足够的安装空间和通讯接口。这些问题看起来琐碎,但直接影响方案能不能顺利落地。我们接触过一些客户,前期没把夹具数量统计准确,后期想增加工具盘时发现主盘通道不够,只能重新选型。
东莞沃姆机器人科技有限公司聚焦机器人末端执行器领域,在东莞设有运营服务中心,可以为本地客户提供从选型规划到运行指导的支持。公司产品线覆盖电动伺服夹爪、气动夹爪、快换装置和精度浮动补偿模块,能根据实际工况做定制化组合。如果对多夹具共用机器人快换方案的基础知识还有疑问,可以通过官网 www.womrqc.com 了解产品信息,或致电 400-1828-518 与技术团队沟通。选对方案,产线柔性化的路会走得稳一些。