上周在嘉定一家汽车零部件工厂的产线调试现场,产线主管老周遇到一个头疼事:他们要抓取的工件有七八种规格,从几毫米的精密垫片到巴掌大的壳体件,原本用气动夹爪需要换好几套工装,换型时间拖累了整线节拍。他问我,能不能用一台伺服电动夹爪覆盖多个品种,还能根据来料自动调整夹持力。这个问题其实很典型——上海的制造企业产线密度高、品种切换频繁,对末端执行器的柔性要求比很多地方都更迫切。
上海伺服电动夹爪的选型逻辑,为什么不能只看参数表
很多采购人员次接触伺服电动夹爪,习惯先拿样本翻行程、看夹持力、比价格。这些参数当然要看,但真正决定产线能不能跑顺的,往往是参数表之外的东西。比如夹爪的重复定位精度是在空载还是带载条件下测的,夹持力闭环响应速度能不能跟上产线节拍,通讯接口是否兼容现有PLC和机器人控制柜。我们在上海服务过一家做精密连接器的客户,对方起初选了一款标称行程很宽的夹爪,装机后发现夹持微小工件时力控分辨率不够,容易压伤端子。后来换用可编程力控的伺服电动夹爪,把夹持力下限调低,良率才稳定下来。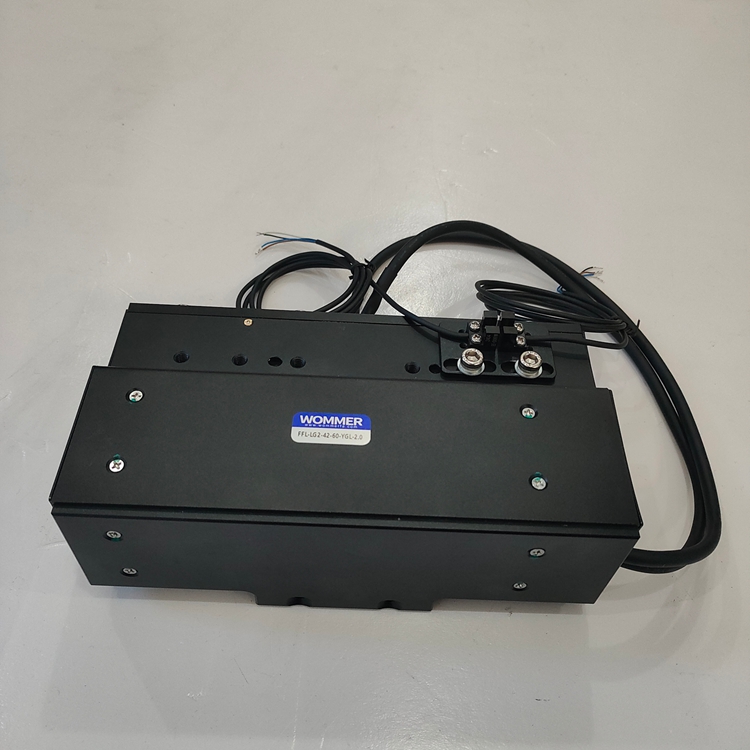
所以谈上海伺服电动夹爪推荐,不能脱离具体工况。电子装配、汽车零部件、新能源电池模组这些场景对夹爪的需求差异很大:有的看重开合速度,有的看重力位混合控制,有的要求洁净环境下的低发尘设计。建议企业在选型前把工件尺寸范围、节拍要求、允许的夹持力区间、通讯协议这几项先理清楚,再去找供应商做匹配,比对着样本盲选效率高得多。
定制化伺服电动夹爪如何匹配上海产线的节奏
标准品能覆盖大多数通用场景,但上海的制造企业常常遇到非标工况。比如产线空间窄,需要夹爪本体做薄;或者工件表面是镜面材质,夹指材料要特殊处理;再比如机器人品牌杂,需要同时支持多种总线协议。这些情况就需要定制化介入。沃姆机器人在上海设有技术应用中心,我们做定制方案时通常先派工程师到现场看工件、看节拍、看机器人法兰接口,再出结构方案,而不是让客户照着图纸自己改。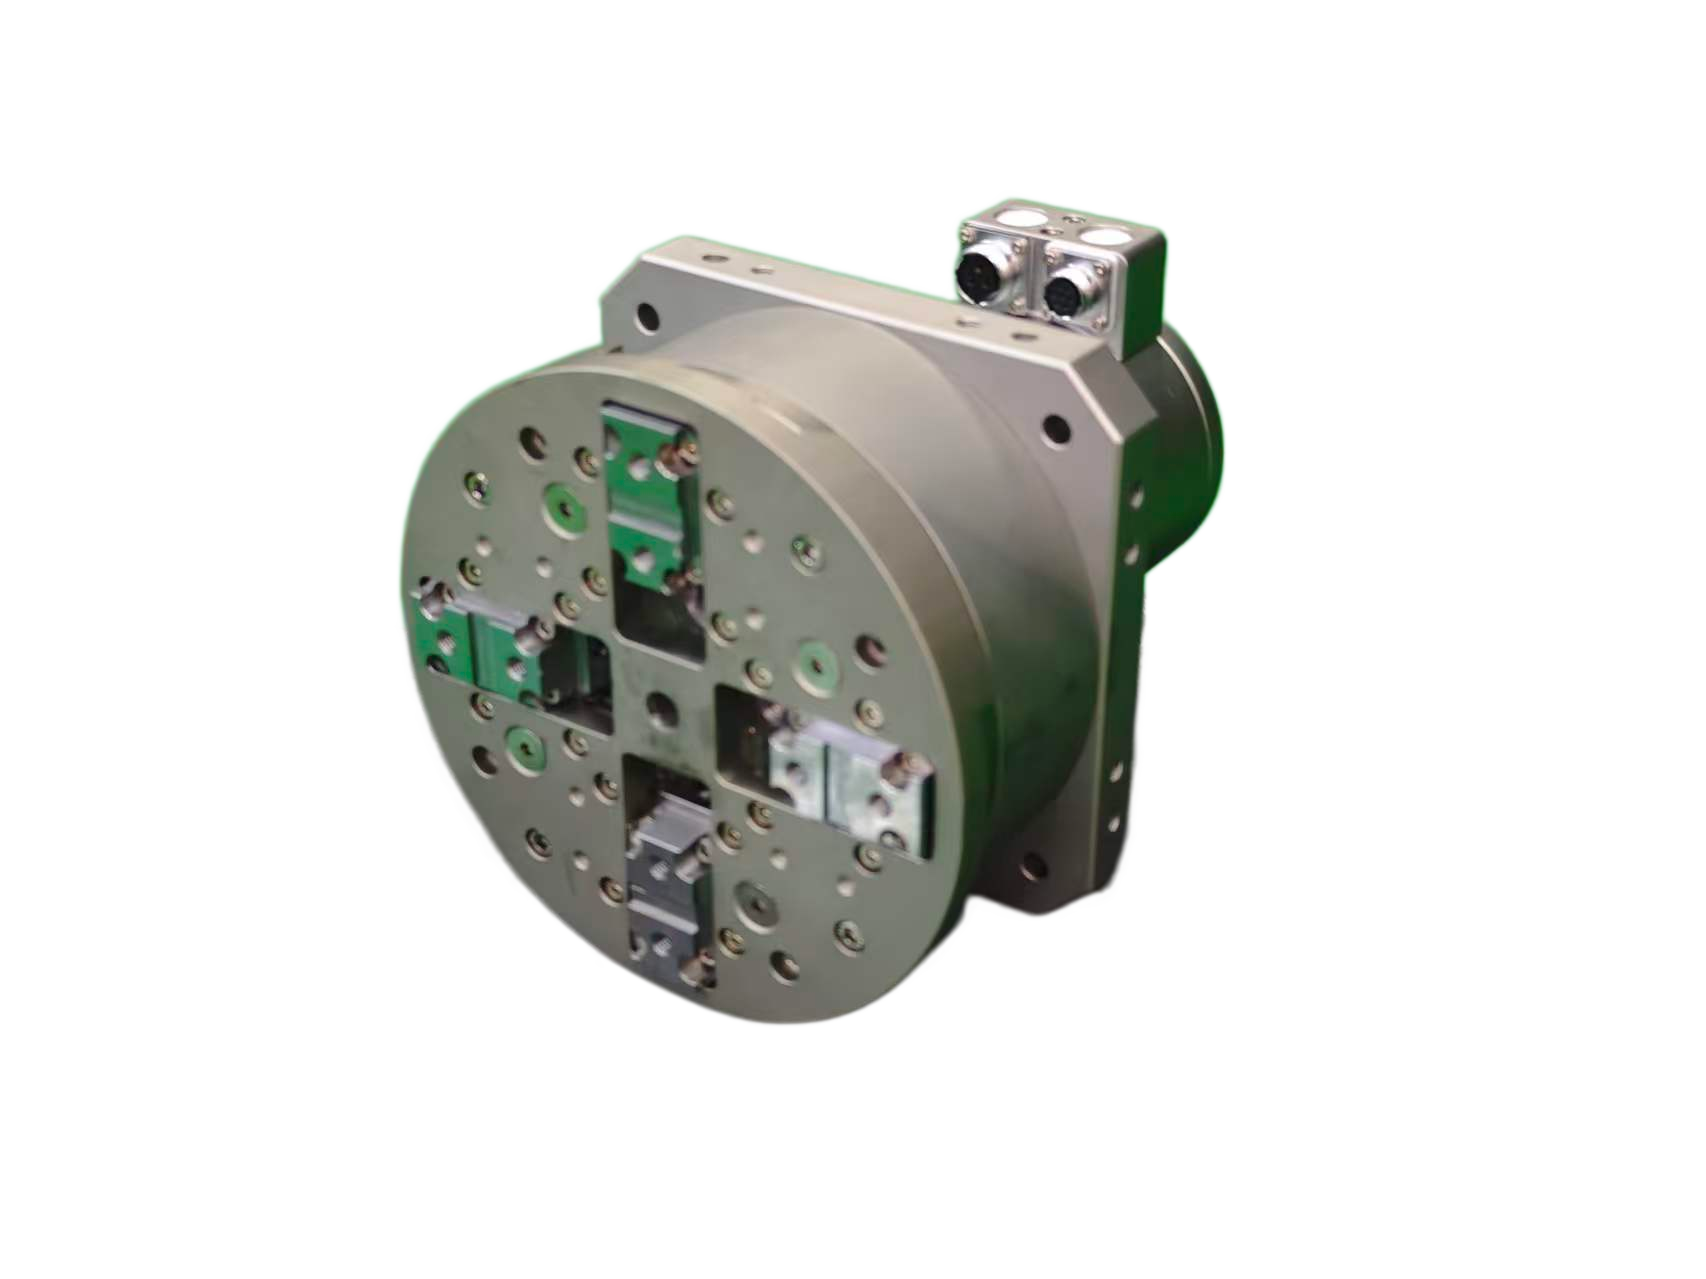
记得有一次,一家做新能源电芯搬运的客户找到我们,他们的产线在浦东,机器人是协作臂,要求夹爪重量轻、响应快,还要能记录夹持力曲线用于追溯。我们根据协作臂的负载余量重新设计了夹爪本体结构,把重量控制住,同时开放力控数据接口,方便客户接入MES系统。从方案确认到样机测试用了不到三周。这种节奏背后靠的是供应链和工程团队的配合,不是单靠一个标准型号能解决的。
从3C到汽车零部件:伺服电动夹爪在上海哪些场景跑出了效果
上海及周边聚集了大量3C电子、汽车零部件和自动化装配企业,伺服电动夹爪在这些场景里的表现各有侧重。3C行业的小件装配线节拍快,夹爪要频繁开合,对寿命和一致性要求高;汽车零部件搬运场合工件重、油污多,夹爪的防护等级和夹指耐磨性就成了关键;新能源电池模组装配则更关注力控精度和洁净度。我们在松江一家做汽车传感器的工厂里,用伺服电动夹爪替换了部分气动夹爪工位,利用可调夹持力减少了薄壁件的变形,换型时调用预设参数就能快速切换,省去了人工调气压的环节。